Магнитные черные ящики
8/10В задаче требуется оценка погрешностей!
Введение
Выданные вам черные ящики представляют собой цилиндры, в которые некоторым образом помещены небольшие постоянные магниты (см. рисунок 1), которые в этой задаче можно считать точечными. Постоянные магниты обладают некоторыми магнитными моментами \(\vec{\mu}\). Ваша задача – с помощью предоставленного оборудования определить расположение магнитных моментов в каждом из цилиндров, а также найти величины магнитных моментов (включая направления).
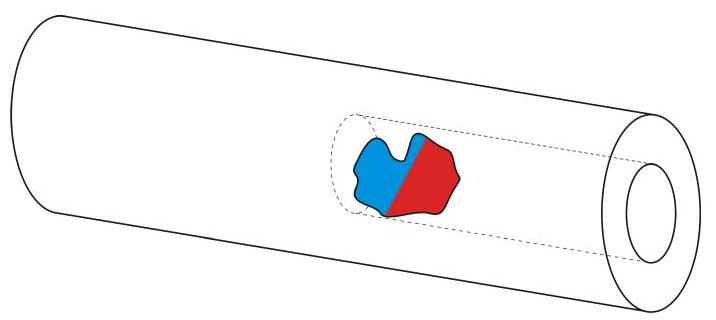
Рис. 1. Примерная схема черного ящика
Магнитное поле, создаваемое магнитным моментом \(\vec{\mu}\) в точке с радиус-вектором \(\vec{r}\) : \[\vec{B}(\vec{r})=\frac{\mu_{0}}{4 \pi} \cdot \frac{3(\vec{\mu}, \vec{r}) \vec{r}-\vec{\mu} r^{2}}{r^{5}}\] Индукция магнитного поля в центре катушки с числом витков \(N\), радиуса \(R\) и длины \(L\), по которой течет ток \(I\) : \[B=\frac{\mu_{0} N I}{\sqrt{L^{2}+4 R^{2}}}\] Магнитная постоянная \(\mu_{0}=4 \pi \cdot 10^{-7}~Гн/м\).
Инструкции и меры предосторожности при работе с оборудованием
Черные ящики
Запрещается нарушать целостность заклеенного отверстия в цилиндрах
Запрещается наносить пометки на цилиндры
Датчик магнитного поля (датчик Холла)
Датчик измеряет компоненту магнитного поля, перпендикулярную к плоскости датчика
Производитель датчика гарантирует линейность его работы в диапазоне \(\pm 40~мТл\)
К клеммам прижимного разъема следует аккуратно подсоединить щупы мультиметра в режиме вольтметра. Измеряемое им напряжение пропорционально индукции магнитного поля
Напряжение на клеммах прижимного разъема может быть ненулевым в отсутствие поля. Оно зависит от температуры и напряжения питания. Если вам нужно выставить нулевое значение напряжения, подкрутите подстроечный резистор с помощью отвертки (через отверстие в корпусе датчика) Периодически проверяйте это «нулевое значение», оно может дрейфовать
Вы можете немного изгибать провод, идущий от датчика к корпусу, чтобы расположить датчик на нужной вам высоте. Не следует изгибать датчик относительно провода, чтобы не отломать ножки датчика. Обломанные датчики не заменяются
Катушка и источник постоянного тока
Сопротивление катушки составляет примерно \(2~Ом\)
Провод катушки способен выдерживать ток до \(0.5~А\) кратковременно (в течение не более 3 минут). Однако не допускайте долгосрочного протекания через катушку тока выше \(0.15~А\)
Регулировочные ручки на источнике постоянного тока задают ограничения тока и напряжения. Регулировка напряжения изначально настроена так, чтобы выдаваемый источником ток не мог превышать \(0.5~А\). Регулирующие напряжение ручки зафиксированы, менять их положение запрещено. Для регулировки тока используйте ручки «Current»: «Coarse» и «Fine» для грубой и точной установки, соответственно
Не включайте мультиметр в режиме амперметра в цепь с катушкой. При необходимости величины напряжения и тока через катушку определяйте по показаниям источника постоянного тока
Обращайтесь с катушкой аккуратно. Вам не заменят сгоревшую катушку. Вам не заменят размотанную катушку. Вам не заменят катушку, от которой вы оторвали провода
A1. Запишите в работе номера выданных вам черных ящиков и номер корпуса датчика Холла.
A2. Определите чувствительность датчика \(\gamma\) (в мB/мТл). С помощью схем, диаграмм и формул объясните, как вы это делаете. Используйте как можно меньше текста. При снятии линейной или линеаризуемой зависимости получите не менее 7 точек. Укажите все измеренные напрямую величины. Постройте график линеаризованной зависимости, которую вы используете для нахождения \(\gamma\).
A3. Определите направление магнитного момента для каждого из черных ящиков. С помощью схем, диаграмм и формул объясните, как вы это делаете. Для удобства дальнейшей проверки вашей работы просим вас перерисовать в решение три приведенные проекции цилиндра (см. рисунок 2) и на них отметить положение и направление магнитного момента. Выполните это для обоих черных ящиков.
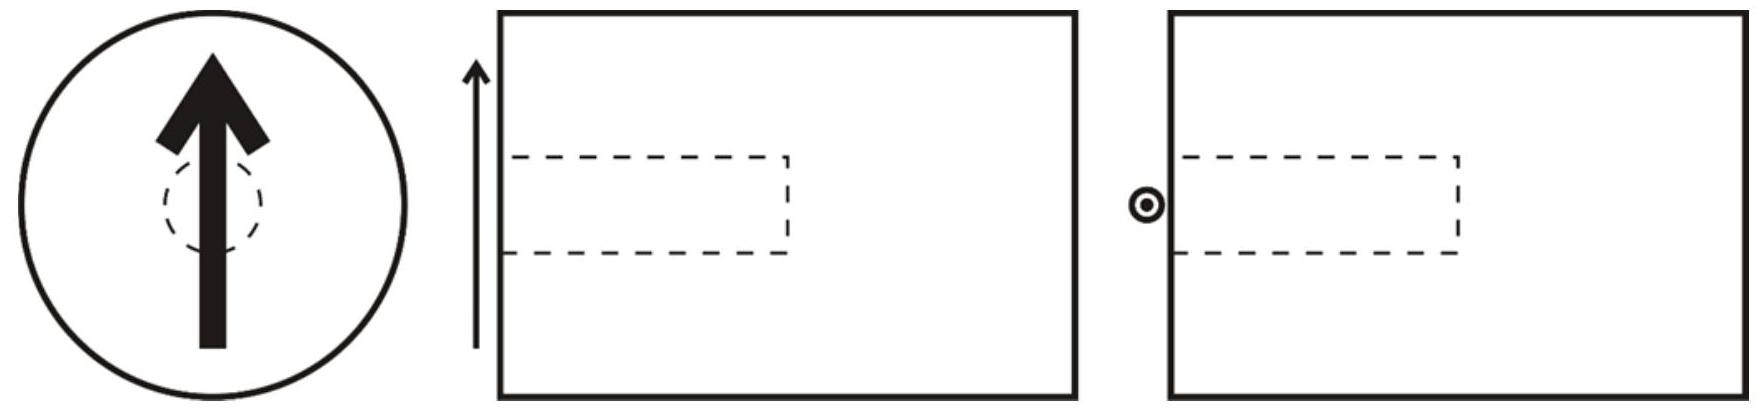
Рис. 2. Три проекции цилиндра
A4. Определите, на каком расстоянии от грани с просверленным отверстием находится магнитный момент в черном ящике с индексом «А». С помощью схем, диаграмм и формул объясните, как вы это делаете.
A5. Определите, на каком расстоянии от грани с просверленным отверстием находится магнитный момент в черном ящике с индексом «В». C помощью схем, диаграмм и формул объясните, как вы это делаете.
A6. Определите абсолютные значения величин магнитных моментов для обоих черных ящиков.
Оборудование
Датчик магнитного поля (датчик Холла) с блоком питания
Два черных ящика (деревянные бруски с магнитами внутри)
Аналог пластилина (для фиксации черных ящиков на столе)
Мультиметр в режиме вольтметра
Катушка
Источник постоянного тока
Соединительные провода
Линейка
Отвертка
▶Показать разборСкрыть разбор
ОтветA2: \[\gamma=(90 \pm 5)~мВ /мТл\]; A4: \[h_{A}=(35 \pm 2)~мм\]; A5: \[h_{B}=(34.3 \pm 1.7)~мм\].
РешениеA1.
A2. Чтобы рассчитать значение чувствительности датчика \(\gamma\), можно снять зависимость показаний датчика \(V\) от индукции магнитного поля \(B\) в центре катушки. Значение индукции \(B\) определяется геометрическими параметрами катушки (\(L=(34 \pm 1)~мм\), \(R=(10 \pm 1)~мм\), \(N=85\), которые измеряем/считаем непосредственно), а также силой тока \(I\) в витках катушки (\(B \sim I\)). Соберем схему, приведенную на рисунке 3. Помещаем датчик магнитного поля в геометрический центр катушки. Будем менять напряжение \(U\) на источнике в пределах \([0.0 ; 0.4]~В\) (чтобы не сжечь катушку). Снимем зависимость показаний датчика \(V\) от силы тока \(I\) (ток измеряем по показаниям источника). Погрешности прямых измерений \(V\) и \(I\) малы.
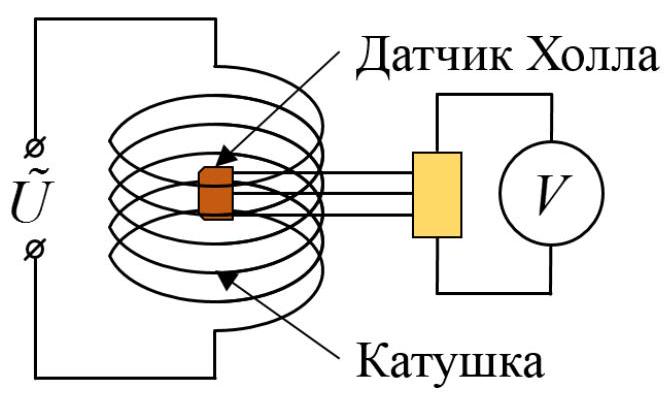
Рис. 3. Электрическая схема для измерения чувствительности датчика Холла
\(I,~А\) \(V,~мВ\) \(I,~А\) \(V,~мВ\) 0.04 16.8 0.11 35.2 0.05 20.7 0.13 39.0 0.06 22.0 0.14 42.5 0.08 29.0 0.15 45.0 0.10 33.0 0.18 51.3 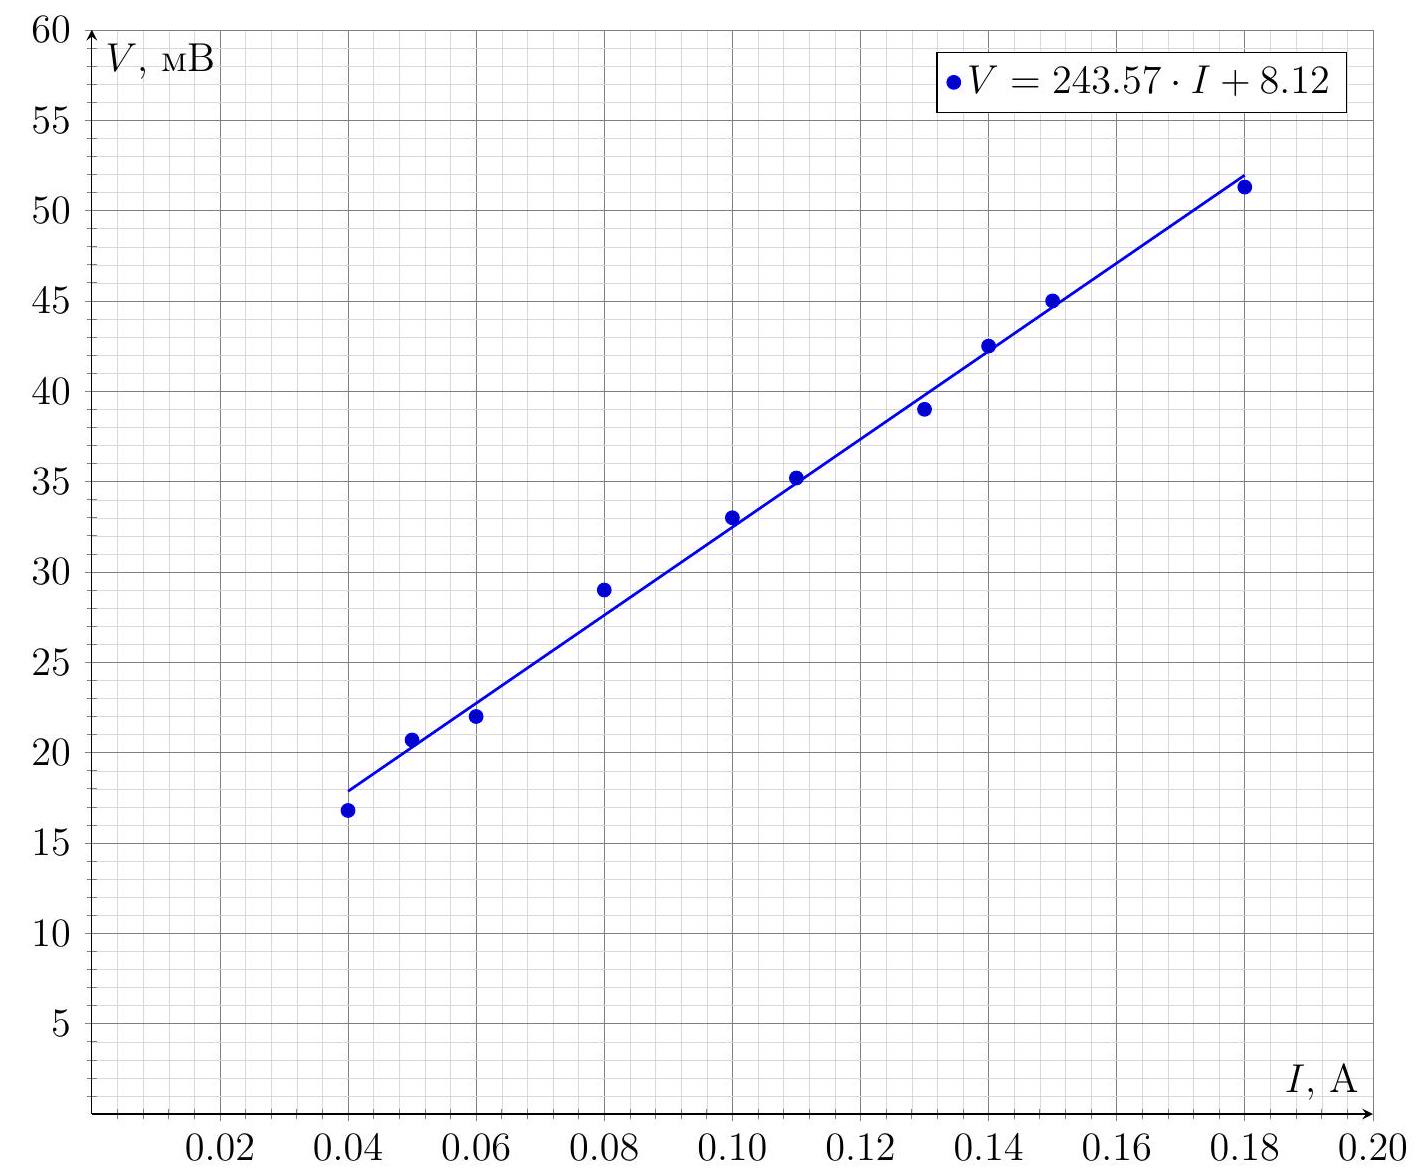
Рис. 4. График зависимости показаний датчика Холла \(V\) от силы тока в катушке \(I\)
Погрешность оценим следующим образом
\[\varepsilon_{\gamma}=\varepsilon_{k}+\varepsilon_{\sqrt{L^{2}+4 R^{2}}}=\varepsilon_{k}+\sqrt{\frac{\varepsilon_{L}^{2}}{\left(1+4 R^{2} / L^{2}\right)^{2}}+\frac{\varepsilon_{R}^{2}}{\left(1+L^{2} / 4 R^{2}\right)^{2}}} \approx 5.8 \%\]Итоговый ответ:
Ответ:
\[\gamma=(90 \pm 5)~мВ /мТл\]
A3. Основная концептуальная идея определения направления магнитного диполя состоит в том, чтобы изобразить направления линий индукции магнитного поля снаружи цилиндра. Получив схему линий индукции поля похожую на то, что изображено на рисунке 5, положение и направление магнитного диполя однозначно определяются. Общий экспериментальный подход будет заключаться в том, чтобы при различных положениях/поворотах цилиндра определить направление поля в выбранной точке. Чтобы определить направление поля, можно находить такое положение датчика Холла, когда он будет показывать ноль, тогда поле будет направлено вдоль датчика.
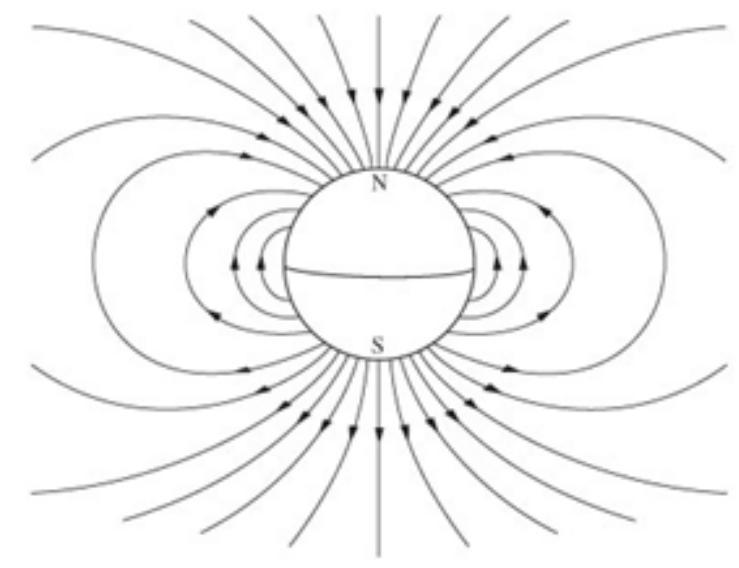
Рис. 5. Линии индукции поля для магнитного диполя
Однако при первых же измерениях становится ясно, что можно воспользоваться особенностями и симметричностью линий поля в различных проекциях/сечениях. Например, ящик «В» можно поставить на основание цилиндра, и измерять поле в произвольной точке вблизи цилиндра, вращая цилиндр вокруг своей оси. Поле не будет меняться (см. рисунок 6). Это можно наблюдать для любого положения датчика по высоте вдоль образующей цилиндра. Таким образом заключаем, что магнитный момент в ящике «В» направлен вдоль оси цилиндра.
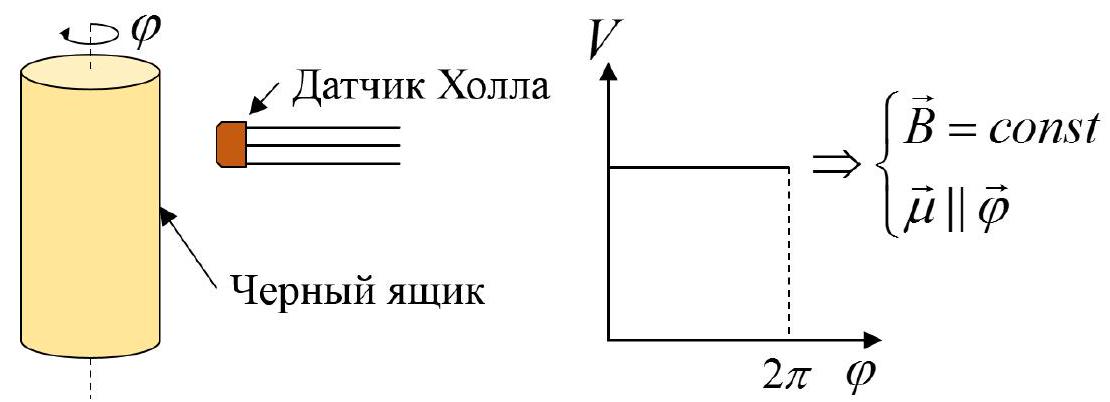
Рис. 6. Схематичное изображение метода определения направления магнитного момента
Зарисуем ответ (см. рисунок 7).
Ответ:
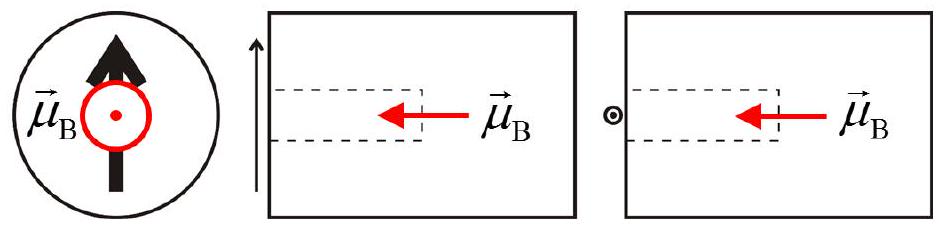
Рис. 7. Направление магнитного момента в ящике <<В>>
Для ящика «А» можно повторить эксперимент аналогичный ящику «В», разместив датчик так, чтобы он измерял радиальную компоненту индукции поля. Показания датчика в зависимости от угла поворота будут иметь вид, показанный на рисунке 8. Видно, что поле обнуляется дважды за период. Это соответствует тому, что магнитный момент в этот момент перпендикулярен радиус-вектору, направленному от оси цилиндра на датчик. Подобное поведение наблюдается для любого положения датчика по высоте вдоль образующей цилиндра, меняется лишь амплитуда этого изменения. Таким образом заключаем, что магнитный момент в ящике «А» направлен перпендикулярно оси цилиндра. Так как. амплитудные значения зависимости \(V(\varphi)\) одинаковы, заключаем, что магнитный момент находится на оси цилиндра.
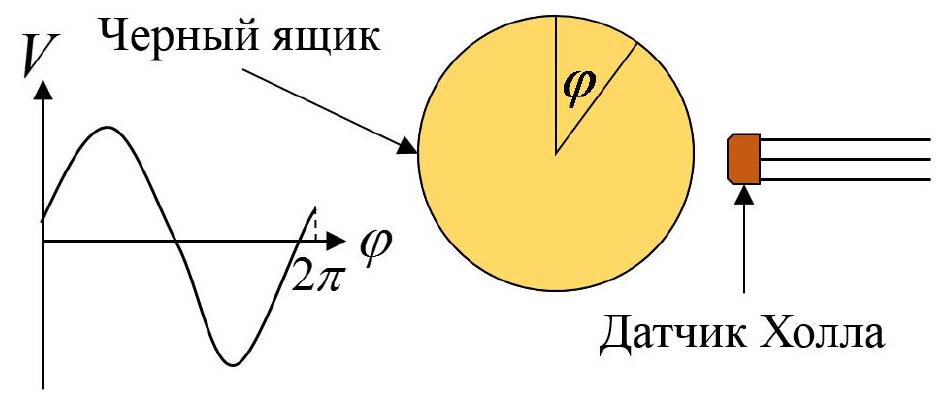
Рис. 8. Изменение показаний датчика \(V\) при вращении цилиндра <<А>>
Отыскав на боковой поверхности цилиндра наибольшее значение \(V\), а следовательно, и \(B\), зарисуем ответ (см. рисунок 9).
Ответ:
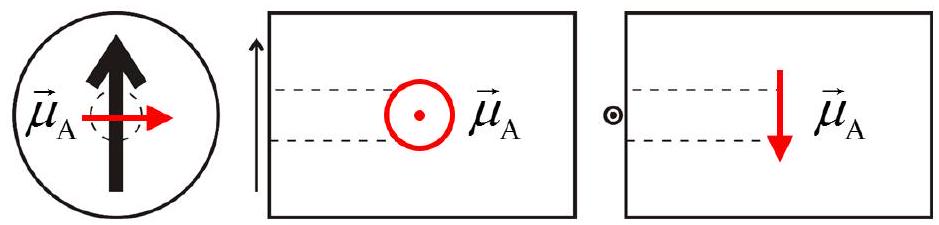
Рис. 9. Направление магнитного момента в ящике <<А>>
A4. Для ящика «А», выполняя задание A3, при нахождении максимального значения \(B\) на поверхности цилиндра фактически было найдено и положение магнитного момента:
Ответ:
\[h_{A}=(35 \pm 2)~мм\]
A5. Положение магнитного момента в ящике «В» найдем следующим образом. Положим цилиндр горизонтально. Снимем зависимость показаний датчика \(V\) от расстояния между датчиком и основанием цилиндра вдоль его оси (см. рисунок 10). Погрешность измерения координаты \(\Delta x=1~мм\), погрешностью показаний датчика \(V\) пренебрежем.
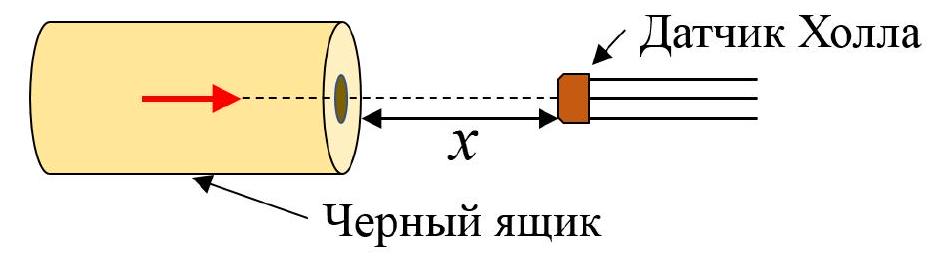
Рис. 10. Схематичное изображение метода для определения положения магнитного момента в ящике <<В>>, а также для определения магнитных моментов в обоих ящиках
\(x,~мм\) \(V,~мВ\) \(V^{1/3},~В^{-1/3}\) \(x,~мм\) \(V,~мВ\) \(V^{1/3},~В^{-1/3}\) 0.0 65.2 2.49 20.0 18.3 3.80 5.0 47.9 2.76 25.0 13.4 4.21 10.0 32.1 3.15 30.0 10.8 4.52 15.0 21.1 3.62 35.0 7.9 5.02 Для поля вдоль направления магнитного момента имеем:\[B=\frac{2 \mu_{0} \mu}{4 \pi r^{3}} \implies \frac{V}{\gamma}=\frac{\mu_{0} \mu}{2 \pi\left(h_{B}+x\right)^{3}} \implies V^{-1 / 3}=\left(\frac{2 \pi}{\mu_{0} \mu \gamma}\right)^{1 / 3}\left(h_{B}+x\right)\]
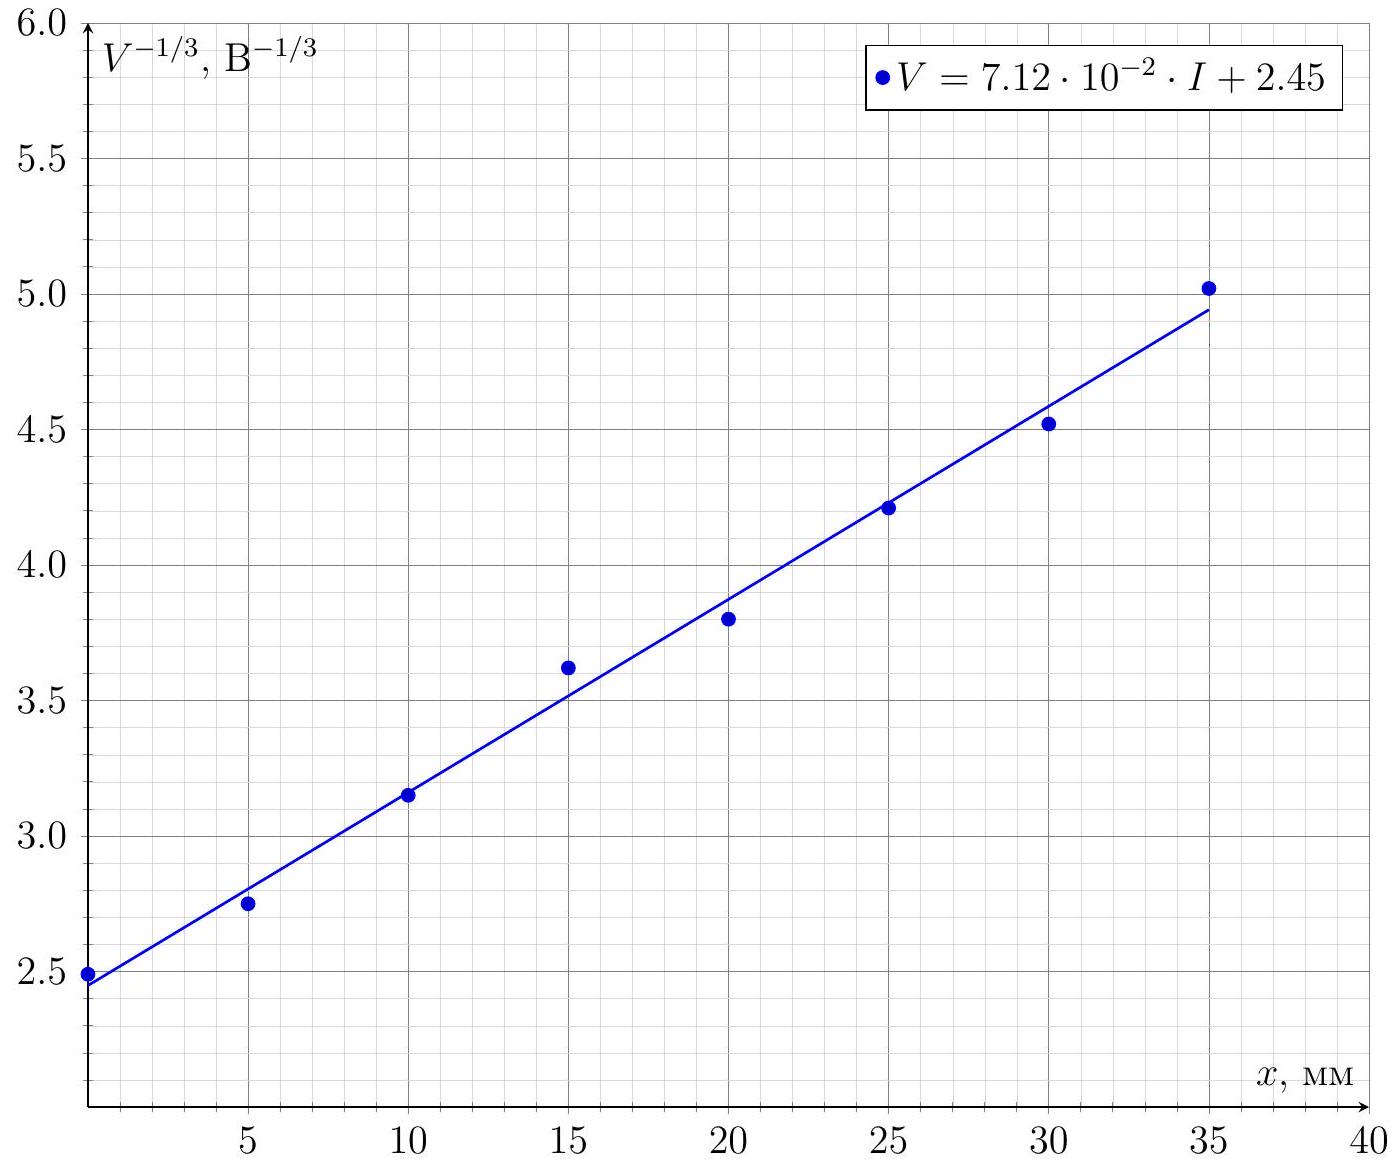
Рис. 11. Линеаризированный график зависимости показаний датчика Холла \(V\) от расстояния до торца цилиндра \(x\)
Таким образом, график в координатах \(V^{-1 / 3}(x)\) будет линейным (см. рисунок 11).
При этом угловой коэффициент будет \(k=\left(\dfrac{2 \pi}{\mu_{0} \mu \gamma}\right)^{1 / 3}=(71 \pm 2) \cdot 10^{-3}~В^{-1/3}/мм\), а свободный член \(b=k \cdot h_{B}=(2.45 \pm 0.05)~В^{-1/3}\). Их погрешности посчитаны МНК. Зная \(k\), найдем магнитный момент \(\mu_{B}=\dfrac{2 \pi}{\mu_{0} \gamma k^{3}}=0.153~А \cdot м^2\). Погрешность оценим следующим образом \(\varepsilon_{\mu B}=3 \varepsilon_{k}+\varepsilon_{\gamma} \approx 15 \%\). Зная \(k\) и \(b,\) найдем \(h_{B}=b / k=34.3~мм\). Погрешность оценим следующим образом \(\varepsilon_{h B}=\varepsilon_{b}+\varepsilon_{k} \approx 5 \%\). Проведя аналогичные измерения для ящика «А», определим и его магнитный момент \(\mu_A\). Отметим, что для повышения точности можно было снять зависимость вдоль оси цилиндра/направления магнитного момента с другой стороны цилиндра и полученные результаты усреднить.
Ответ:
\[h_{B}=(34.3 \pm 1.7)~мм\].
A6. Итоговые ответы:
Ответ:
\[\mu_{B}=(0.15 \pm 0.02)~А \cdot м^2,\quad \mu_{A}=(0.21 \pm 0.03)~А \cdot м^2\].
Источник: pho.rs/p/4236.
Похожие задачи
- Магнитное взаимодействие ВсОШ 2016/17, 11 кл.
- Магнитные шарики IEPhO 2016/17, 11 кл.
- Магнитный момент Санкт-Петербургская 2016/17, 11 кл.
- Магнитный шнур ВсОШ 2018/19, 11 кл.
- Аналогии МОШ 2021/22, 11 кл.
- Волны и фазовые переходы в спиновых системах APhO 2024/25, 11 кл.