Электромобиль
8/10Игрушечный электромобиль снабжён электродвигателем ЭД, подключённым к источнику постоянного напряжения \(U_0\). Для регулировки скорости электромобиля используется переменный резистор \(R\), электрическое сопротивление которого изменяется от нуля до некоторого максимального значения \(R_{\max}\). Электрическая схема электромобиля показана на рисунке. Сопротивлением проводов, обмотки двигателя и внутренним сопротивлением источника можно пренебречь.
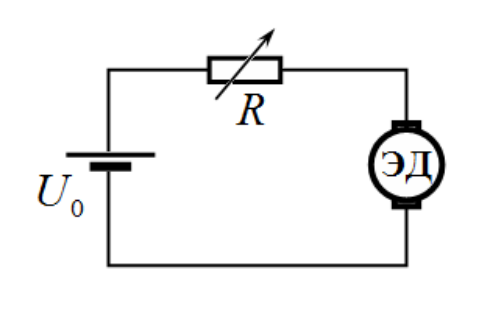
При испытании игрушки оказалось, что:
1) сила тяги \(F\), развиваемая электродвигателем (переданная на его ведущие колёса), пропорциональна силе тока \(I\), протекающего через обмотку двигателя: \[F = kI, \qquad (1)\] 2) сила сопротивления воздуха \(F_c\), действующая на автомобиль, пропорциональна квадрату скорости автомобиля \(v\): \[F_c = \beta v^2. \qquad (2)\] В формулах (1) – (2) \(k\) и \(\beta\) — некоторые постоянные размерные коэффициенты.
При испытании электромобиля оказалось, что максимальная скорость, которую может достичь автомобиль, движущийся по твёрдой горизонтальной поверхности (когда можно пренебречь силой трения качения), равна \(v_{\max}\), при этом сила тока в цепи равна \(I_0\). При застопоренном двигателе минимальная сила тока в цепи равна \(I_1\), причём \(\dfrac{I_1}{I_0} = \gamma\). При численных расчётах считайте, что \(\gamma = 2{,}0\).
При решении задачи учитывайте, что единственным известным параметром является величина \(\gamma\), поэтому все окончательные формулы должны содержать только этот параметр!
Часть 1. Движение по твёрдой горизонтальной поверхности.
В данной части считайте, что на движущийся автомобиль действует только сила сопротивления воздуха (сила трения качения пренебрежимо мала). Вам требуется рассчитать характеристики электромобиля при его установившемся равномерном движении по твёрдой горизонтальной поверхности. Для теоретического описания движения электромобиля удобно использовать следующие относительные величины:
– отношение сопротивления переменного резистора к его максимальному сопротивлению: \[x = \frac{R}{R_{\max}}; \qquad (3)\] – отношение скорости электромобиля к его максимальной скорости: \[y = \frac{v}{v_{\max}}; \qquad (4)\] – отношение силы тока в цепи к силе тока при максимальной скорости: \[z = \frac{I}{I_0}. \qquad (5)\]
1.1 Получите систему уравнений, позволяющую найти зависимости относительной скорости и относительной силы тока от относительного сопротивления резистора \(y(x)\) и \(z(x)\). В эту систему уравнений помимо указанных переменных может входить только единственный известный параметр \(\gamma\).
1.2 Найдите зависимость относительной скорости электромобиля от относительного сопротивления резистора \(y(x)\).
1.3 Найдите зависимость относительной силы тока в цепи от относительного сопротивления резистора \(z(x)\).
1.4 Найдите зависимость КПД электродвигателя \(\eta\) от его скорости \(\eta(y)\).
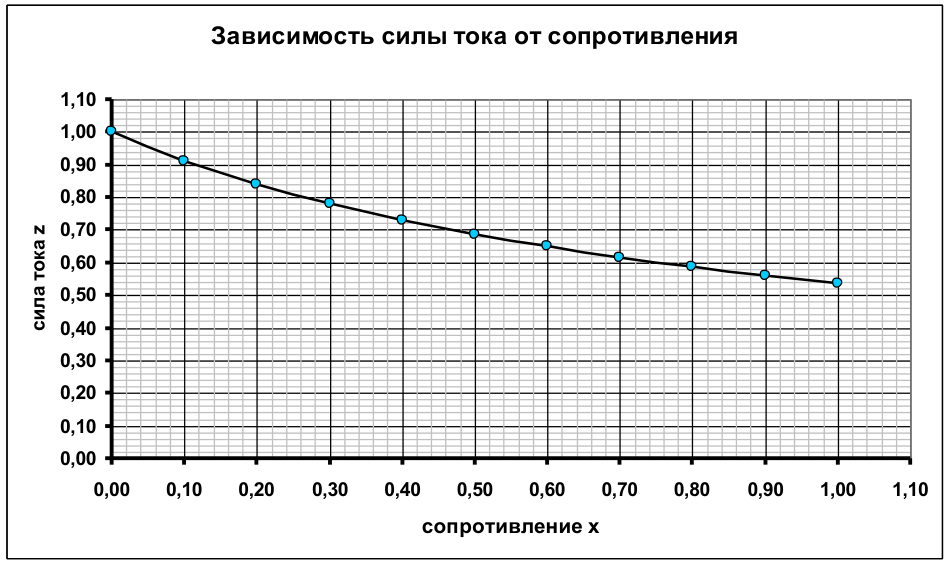
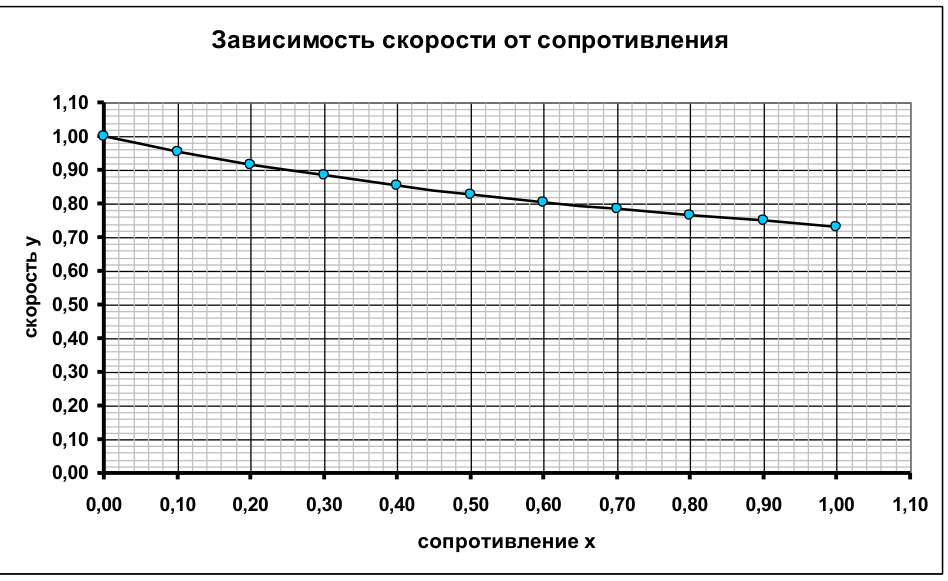
1.5 Постройте точные графики полученных зависимостей \(y(x)\), \(z(x)\), \(\eta(y)\).
Часть 2. Движение электромобиля по ковру.
В этой части рассматривается движение электромобиля по ковру, когда на электромобиль помимо описанной силы сопротивления воздуха действует постоянная, не зависящая от скорости, сила трения качения, равная: \[F_{\text{тр.}} = \varepsilon\beta v_{\max}^2, \qquad (6)\] где \(v_{\max}\) — определённая ранее максимальная скорость при движении по твёрдой горизонтальной поверхности; \(\varepsilon = 0{,}10\).
2.1 Рассчитайте, при каких значениях относительного сопротивления \(x\) переменного резистора электромобиль сможет двигаться по ковру.
2.2 Определите, как изменится максимальная скорость движения электромобиля вследствие появления силы трения качения.
Подсказка. При работе электродвигателя в его обмотке возникает ЭДС самоиндукции!
▶Показать разборСкрыть разбор
ПодсказкаЭнергия источника расходуется на тепло в резисторе и на работу против сопротивления воздуха, а в установившемся режиме сила тяги уравновешивает сопротивление воздуха. Для пункта 1.1 удобно записать уравнения для двух крайних режимов: застопоренного двигателя и максимальной скорости.
Ответ1.1) \(z = y^2\), \(\;z^2x + \gamma y^3 - \gamma z = 0\); 1.2) \(y(x) = \dfrac{\sqrt{\gamma^2 + 4\gamma x} - \gamma}{2x}\); 1.3) \(z(x) = y^2(x)\); 1.4) \(\eta = y\); 1.5) графики по таблице; 2.1) \(x = \dfrac{\gamma}{\varepsilon} = 20\), при всех допустимых значениях \(x \le 1\) электромобиль сдвинется с места; 2.2) \(y = 1\), максимальная скорость не изменится.
РешениеЧасть 1. 1.1. Запишем уравнения, описывающие движение электромобиля в установившемся режиме.
Первое. При движении с постоянной скоростью сила тяги, развиваемая двигателем, точно уравновешивает силу сопротивления воздуха, поэтому \[kI = \beta v^2. \qquad (1)\] Второе. Так как при работе двигателя в его обмотке возникает неизвестная (или трудно рассчитываемая) ЭДС самоиндукции, то использовать закон Ома для определения силы тока в цепи невозможно. Поэтому вместо этого закона следует воспользоваться законом сохранения энергии: энергия, выдаваемая источником тока \(U_0 I\), расходуется на теплоту, выделяющуюся на резисторе \(I^2R\), и на работу по преодолению сил сопротивления \(F_c v = \beta v^3\), следовательно: \[U_0 I = I^2 R + \beta v^3. \qquad (2)\] Для того чтобы получить систему уравнений в «безразмерном» виде, перепишем уравнения (1) – (2) для двух крайних случаев, описанных в условии задачи. При застопоренном двигателе скорость автомобиля равна нулю. В этом случае сила тока будет минимальна при максимальном сопротивлении резистора. Поэтому \[I_1 = \frac{U_0}{R_{\max}} \quad\Rightarrow\quad R_{\max} = \frac{U_0}{I_1}. \qquad (3)\] Скорость электромобиля будет максимальна при нулевом сопротивлении резистора, в этом случае \[U_0 I_0 = \beta v_{\max}^3, \qquad kI_0 = \beta v_{\max}^2. \qquad (4)\] Выразим значения сопротивления резистора, скорости электромобиля и силы тока в цепи через указанные в условии безразмерные параметры: \[R = xR_{\max}, \qquad v = yv_{\max}, \qquad I = zI_0 \qquad (5)\] и подставим их в исходные уравнения. Тогда из уравнения (1) следует \[kI = \beta v^2 \quad\Rightarrow\quad kI_0 z = \beta v_{\max}^2 y^2. \qquad (6)\] Тогда с учётом (4) получим \[z = y^2. \qquad (7)\] Подстановка (5) в уравнение (2) даёт \[U_0 I = I^2 R + \beta v^3 \quad\Rightarrow\quad U_0 I_0 z = I_0^2 R_{\max} z^2 x + \beta v_{\max}^3 y^3 \quad\Rightarrow\quad U_0 I_0 z = I_0^2\,\frac{U_0}{I_1}\,z^2 x + \beta v_{\max}^3 y^3.\] При учёте соотношения (4) получаем окончательно \[z = \frac{I_0}{I_1}\,z^2 x + y^3 \quad\Rightarrow\quad z^2 x + \gamma y^3 - \gamma z = 0. \qquad (8)\] Таким образом, уравнения (7) и (8) образуют искомую систему для расчёта требуемых зависимостей.
1.2. Найти решение полученной системы довольно просто. Подставим значение \(z\) из уравнения (7) в уравнение (8): \[y^4 x + \gamma y^3 - \gamma y^2 = 0. \qquad (9)\] После сокращения получаем квадратное уравнение: \[y^2 x + \gamma y - \gamma = 0. \qquad (10)\] Положительный корень, который равен: \[y(x) = \frac{\sqrt{\gamma^2 + 4\gamma x} - \gamma}{2x}. \qquad (11)\] Заметим, что при \(x \to 0\) \(y \to 1\).
1.3. Зависимость \(z(x)\) следует из уравнения (7): \[z(x) = y^2 = \left(\frac{\sqrt{\gamma^2 + 4\gamma x} - \gamma}{2x}\right)^2. \qquad (12)\]
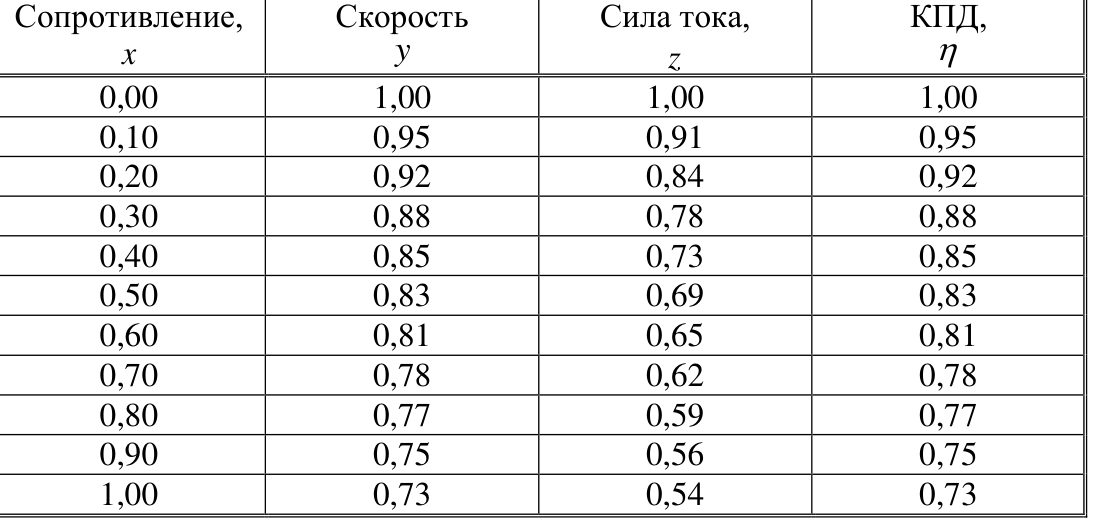
1.4. В данном случае под КПД следует понимать отношение мощности двигателя к мощности, развиваемой источником тока, поэтому \[\eta = \frac{\beta v^3}{U_0 I} = \frac{\beta v_{\max}^3 y^3}{U_0 I_0 z} = \frac{y^3}{z} = y. \qquad (13)\] 1.5. Необходимые расчёты по полученным формулам приведены в таблице, по которой построены требуемые графики.
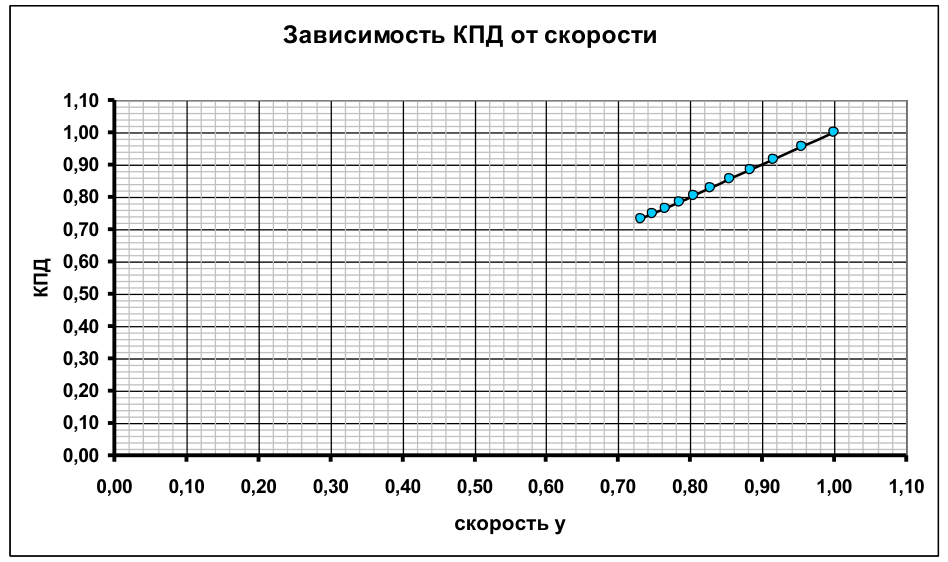
Часть 2.
2.1. При появлении постоянной силы трения качения исходные уравнения преобразуются следующим очевидным образом: \[kI = F_{\text{тр.}} + \beta v^2. \qquad (14)\] \[U_0 I = I^2 R + F_{\text{тр.}}\,v + \beta v^3. \qquad (15)\] Учитывая, что по условию \(F_{\text{тр.}} = \varepsilon\beta v_{\max}^2\), и проведя аналогичный переход к безразмерным уравнениям, получим следующую систему уравнений: \[z = \varepsilon + y^2, \qquad z = \frac{1}{\gamma}\,z^2 x + \varepsilon y + y^3. \qquad (16)\] Когда электромобиль только начинает двигаться, его скорость ещё равна нулю, поэтому \(y = 0\). Тогда из системы уравнений (16) легко найти: \[\begin{cases} z = \varepsilon \\ z = \dfrac{1}{\gamma}\,z^2 x \end{cases} \quad\Rightarrow\quad x = \frac{\gamma}{\varepsilon} = 20. \qquad (17)\] Найденное значение больше максимального значения сопротивления резистора. Поэтому электромобиль сдвинется при любом возможном значении сопротивления резистора.
2.2. Как и ранее, максимальная скорость автомобиля будет достигаться при нулевом сопротивлении переменного резистора, т.е. при \(x = 0\). В этом случае система (16) преобразуется к виду: \[\begin{cases} z = \varepsilon + y^2 \\ z = \varepsilon y + y^3 \end{cases} \quad\Rightarrow\quad \varepsilon + y^2 = \varepsilon y + y^3 \quad\Rightarrow\quad y = 1. \qquad (18)\] То есть максимальная скорость движения электромобиля при появлении силы трения качения не изменится.
Похожие задачи
- Три кипятильника на аккумуляторе МОШ 2013/14, 10 кл.
- Два юных физика на уроке биологии Интернет-олимпиада 2018/19, 9 кл.
- Перегорание проволочного резистора ИОШ 2025/26, 10 кл.
- Перегорание проволочного резистора ИОШ 2025/26, 11 кл.
- Нагрев резистора в калориметре Санкт-Петербургская 2012/13, 10 кл.
- Гирлянда светодиодов и оптимальная мощность «Покори Воробьёвы горы!» 2018/19, 10–11 кл.