Поплавок
Молодой, но талантливый физик Федя (он же Дядя Федор) летом гостил в деревне Простоквашино. Однажды он решил отправиться на рыбалку, наловить рыбки коту Матроскину. Но оказалось, что на его удочке потерялся поплавок. «Не беда! - Не сложно изготовить поплавок самостоятельно» - решил Федя. Нашел легкую деревянную прямую палочку, которая и должна служить поплавком. Как настоящий физик, Федя подумал, что было бы не плохо провести экспериментальные исследования. Бросил палочку в воду и... она не утонула, а расположилась на воде горизонтально, все попытки Феди заставить ее плавать вертикально окончились неудачей.
1. Докажите, что тонкий однородный стержень не может плавать вертикально.
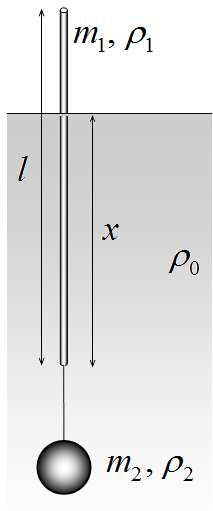
Пришлось приступать к более серьезным исследованиям. Федя измерил характеристики своего будущего поплавка: имеет форму цилиндра, масса длина \(l\), радиус \(R\) (значительно меньше длины, глубокомысленно отметил Федя), \(m_1\), плотность \(\rho_1\) (заметно меньше плотности воды \(\rho_0\), что тоже не плохо). Затем Федор вспомнил, что к поплавку положено грузило, в качестве которого решил использовать кусочки свинца (плотность \(\rho_2\), которая больше плотности воды), массу грузила \(m_2\) нужно подбирать. Грузило привязывается к нижнему концу поплавка.
Далее Федор решил упростить простейшие алгебраические выкладки и ввел «эффективную» массу грузила \(\mu\), такую, чтобы модуль суммы сил тяжести и Архимеда, действующих на него можно было записывать в виде \(\mu g\).
2. Выразите величину «эффективной» массы \(\mu\), через заданные параметры. 3. Определите максимальную массу \(m_{\text{max}}\) грузила, при которой поплавок не тонет. 4. Определите глубину погружения поплавка \(x\), если масса грузила \(m_2 < m_{\text{max}}\)
Опустив поплавок с привязанным грузилом в воду, Федя обнаружил, что в зависимости от массы грузила поплавок плавает либо почти горизонтально (при малых массах грузила), либо вертикально, при больших массах. Для теоретического описания обнаруженного эффекта Федор решил считать поплавок очень тонким, то есть пренебречь его толщиной.
5. Докажите, что тонкий поплавок с грузилом может плавать либо почти горизонтально, либо вертикально, при всех значениях масс грузила, кроме единственного значения \(m_2^*\), при котором поплавок может находиться в равновесии при любом угле его наклона \(\alpha\). Найдите это значение массы \(m_2^*\). Укажите при каких массах поплавка, он будет плавать вертикально.
Такой малый выбор вариантов положения поплавка Феде не понравился, поэтому он решил сделать поплавок чуть потолще, быстро выстругал новый цилиндрический стерженек, определил его параметры (и Вы тоже считайте их известными) и притупил к дальнейшим теоретическим расчетам.
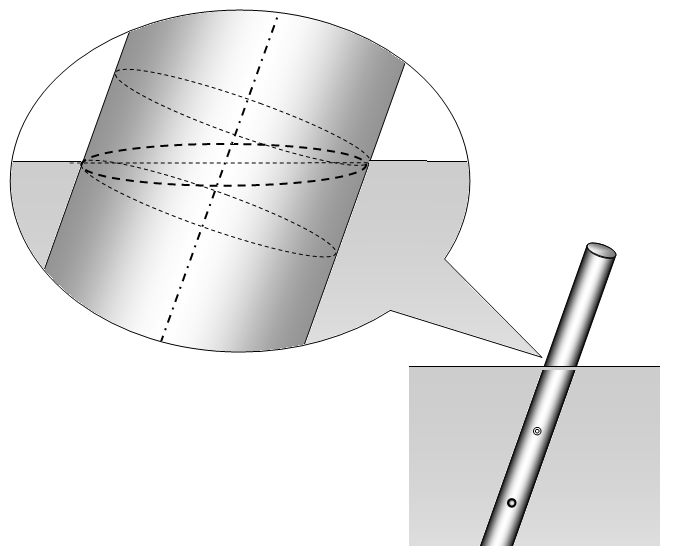
Прежде всего, он понял, что наклонное положение описывается сложно – необходимо уметь считать объем и положение центра масс срезанного наискось цилиндра. Обратившись к справочникам, он нашел, что срезанный наискось цилиндр, радиуса \(R\) и высоты \(H\), которую можно выразить через угол среза (он же и угол наклона поплавка) \(H = 2R \cdot \operatorname{tg}\alpha\), имеет объем равный
\[V = \frac{1}{2} \pi R^2 H = \pi R^3 H \operatorname{tg}\alpha\]
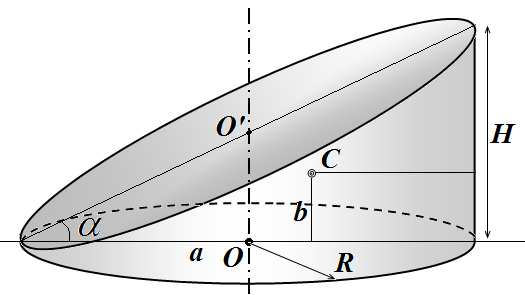
Центр тяжести такого «срезанного» цилиндра \(C\) находится на высоте
\[b = \frac{5}{16} H = \frac{5}{8} R \operatorname{tg}\alpha\]
и на расстоянии \(a = \frac{5}{4} R\) от острого края цилиндра (или \(\frac{1}{4} R\) от его оси).
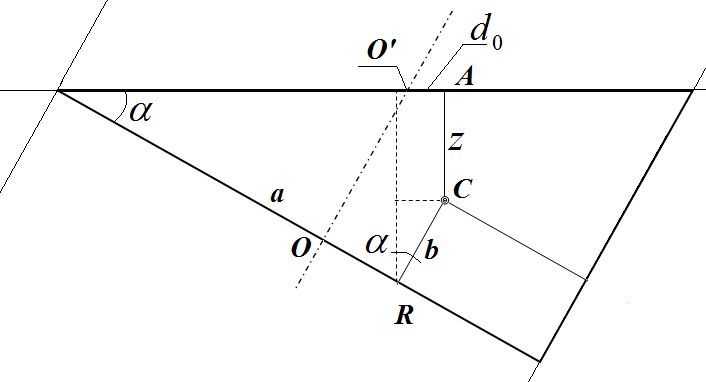
Затем Федор вычислил координаты центра масс относительно центра срезанной грани \(O'\)
\[d_0 = (a \cos\alpha + b \sin\alpha) - \frac{R}{\cos\alpha} = \frac{R}{8} \left( 5 \cos\alpha - \frac{3}{\cos\alpha} \right)\]
\[z = a \sin\alpha - b \cos\alpha = \frac{5}{8} R \sin\alpha\]
Вам не следует выводить эти формулы (жюри не оценит ваши напрасные труды) – пользуйтесь готовыми.}
Далее вам следует повторить расчеты дяди Федора!
6. Найдите длину \(x_0\) погруженной части поплавка, если он плавает вертикально. Для характеристики массы грузила используйте его «эффективную» массу \(\mu\).
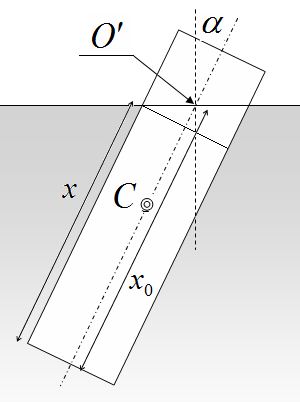
Для облегчения проверки используйте следующие обозначения. \(\alpha\) - угол наклона оси поплавка к вертикали, \(O'\) - точка пересечения оси поплавка с горизонтальной поверхностью, \(x_0\) - глубина погруженной части поплавка (расстояние от точки \(O'\) до нижнего края – подсказываем, она не зависит от угла наклона); \(x\) - длина меньшей «стороны» погруженной части поплавка.
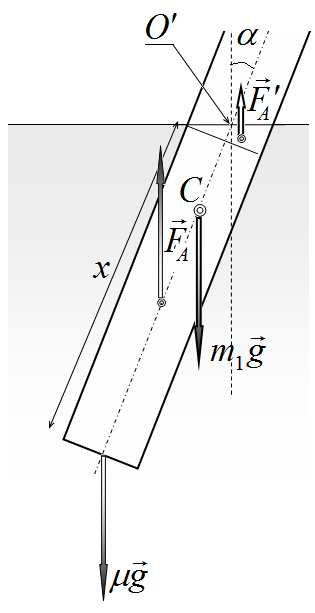
7. Изобразите на рисунке силы, действующие на поплавок, укажите точки их приложения. Запишите выражения для этих сил и их моментов, относительно точки \(O'\).
8. Запишите условия равновесия поплавка.
Уравнения получились не простыми, поэтому дядя Федор решил их решать, считая величину \(x_0\) заданной и независимой от остальных параметров задачи.
9. При некоторых значениях \(x_0\) уравнения равновесия имеют несколько решений. Найдите условия, при которых могут появиться положения равновесия, отличные от вертикального. Найдите значения углов \(\alpha^*\), при которых поплавок может находиться в равновесии. Рассмотрите устойчивость этих положений равновесия.
Наконец, Федя вспомнил, что \(x_0\) определяется параметрами поплавка.
10. Укажите, при каких значениях характеристик однородного цилиндрического поплавка и грузила, он может плавать устойчиво в наклонном положении?
▶ПодсказкаСкрыть: подсказка
ПодсказкаРавновесие поплавка определяется двумя условиями: равенством сил (сила Архимеда равна сумме сил тяжести) и равенством моментов относительно точки на поверхности воды. Сократив на \(\sin\alpha\), не потеряйте вертикальное положение. Положения равновесия исследуйте через потенциальную энергию как функцию угла.
▶ОтветСкрыть: ответ
Ответ1) центр тяжести стержня выше точки приложения силы Архимеда, вертикальное положение неустойчиво; 2) \(\mu=m_2\dfrac{\rho_2-\rho_0}{\rho_2}\); 3) \(m_{2\max}=m_1\dfrac{\rho_2}{\rho_2-\rho_0}\Bigl(\dfrac{\rho_0}{\rho_1}-1\Bigr)\); 4) \(x=l\,\dfrac{\rho_1}{\rho_0}\Bigl(1+\dfrac{\mu}{m_1}\Bigr)\); 5) \(m_2^*=m_1\dfrac{\rho_2}{\rho_2-\rho_0}\Bigl(\sqrt{\dfrac{\rho_0}{\rho_1}}-1\Bigr)\), при \(m_2>m_2^*\) поплавок плавает вертикально; 6) \(x_0=\dfrac{\mu+m_1}{\pi R^2\rho_0}\); 7–8) \(x_0=x+R\operatorname{tg}\alpha\), \(\ \mu g+m_1g=\pi R^2\rho_0g\,(x+R\operatorname{tg}\alpha)\), сумма моментов относительно \(O'\): \(M_1+M_2+M'_A-M_{A1}=0\); 9) наклонное равновесие возможно при \(2\bigl(\frac{\rho_1}{\rho_0}l^2-x_0^2\bigr)>R^2\), \(\operatorname{tg}^2\alpha^*=\dfrac{4\bigl(\frac{\rho_1}{\rho_0}l^2-x_0^2\bigr)}{R^2}-2\), оно устойчиво, а вертикальное — неустойчиво; 10) поплавок плавает устойчиво наклонно, если выполнено то же условие \(2\bigl(\frac{\rho_1}{\rho_0}l^2-x_0^2\bigr)>R^2\) при \(x_0=\dfrac{\mu+m_1}{\pi R^2\rho_0}\).
▶РешениеСкрыть: решение
Решение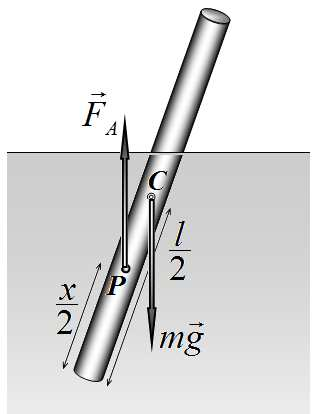
1. Сила тяжести, приложена к центру масс стержня \(C\), который находится в его середине на расстоянии \(\frac{l}{2}\) от его конца. Сила Архимеда приложена к центру масс вытесненной воды точке \(P\), которая находится на расстоянии \(\frac{x}{2}\) от его конца (\(x\) - глубина погруженной части стержня). Так как поплавок плавает, то \(x < l\), поэтому точка приложения силы тяжести находится выше точке приложения силы Архимеда. Поэтому вертикальное положение стержня неустойчиво – при малейшем случайном отклонении от вертикали возникает момент сил, стремящийся опрокинуть поплавок (см. рис.)
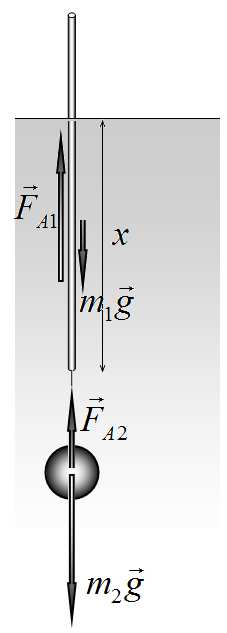
2-4. На поплавок действуют:
— сила тяжести \(m_1\vec{g}\);
— сила Архимеда \(\vec{F}_{A1} = -\rho_0 V_x \vec{g} = -\rho_0 \frac{m_1}{\rho_1} \frac{x}{l} \vec{g}\);
на грузило также действую сила тяжести \(m_2\vec{g}\) и сила Архимеда \(\vec{F}_{A1} = -\rho_0 V_2 \vec{g} = -\rho_0 \frac{m_2}{\rho_2} \vec{g}\). Так как векторная сумма этих сил у нас будет часто встречаться в дальнейшем, то обозначим ее
\[\mu\vec{g} = m_2\vec{g} + \vec{F}_{A2} = m_2 \frac{\rho_2 - \rho_0}{\rho_2} \vec{g}\]
Условие равновесия поплавка записывается в виде следующего уравнения (сумма сил равна нулю):
\[\mu g + m_1 g = \rho_0 \frac{m_1}{\rho_1} \frac{x}{l} g.\tag{1}\]
Из этого уравнения находим длину погруженной части поплавка
\[x = l \cdot \frac{\rho_1}{\rho_0} \left(1 + \frac{\mu}{m_1}\right).\tag{2}\]
Максимальной массе грузила соответствует погружение на всю длину поплавка. В этом случае их формулы (2) следует
\[\frac{\rho_1}{\rho_0} \left(1 + \frac{\mu}{m_1}\right) = 1 \quad \Rightarrow \quad \mu = m_1 \left(\frac{\rho_0}{\rho_1} - 1\right) \quad \Rightarrow \quad m_{2\,\text{max}} = m_1 \frac{\rho_2}{\rho_2 - \rho_0} \left(\frac{\rho_0}{\rho_1} - 1\right).\tag{3}\]
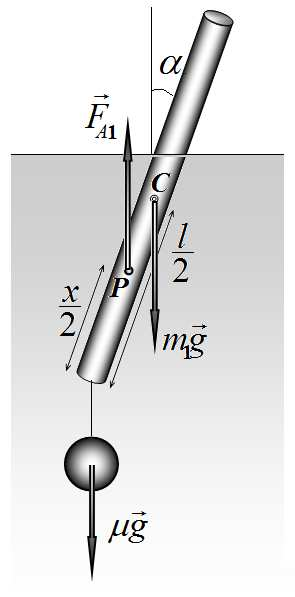
5. На рисунке изображены силы, действующие на поплавок с грузилом, в том случае. Когда поплавок отклонился на угол \(\alpha\). Второе условие равновесия (равенство нулю суммы моментов сил) можно записать относительно точки \(C\) - центра масс поплавка
\[\mu g \frac{l}{2} \sin \alpha = F_{A1} \left( \frac{l}{2} - \frac{x}{2} \right) \sin \alpha.\tag{3}\]
Это условие очевидно выполняется при \(\alpha = 0\), т.е. при вертикальном положении поплавка. Исследуем возможности других решений. С учетом того, \(F_{A1} = (\mu + m_1)g\) и после сокращения на синус угла отклонения, получим
\[\mu = (\mu + m_1) \left( 1 - \frac{x}{l} \right).\tag{4}\]
Из этого уравнения получим выражение для длины погруженной части:
\[\mu = (\mu + m_1) \left( 1 - \frac{x}{l} \right) \quad \Rightarrow \quad \frac{x}{l} = \frac{m_1}{\mu + m_1},\tag{5}\]
которое в общем случае не совпадает с выражением (2), полученным из условия равновесия сил. Следовательно, других положений равновесия, кроме вертикального или горизонтального нет! Единственный, исключительный вариант при котором поплавок находится в равновесии при любом угле наклона можно найти, приравнивая решения (2) и (5):
\[\frac{\rho_1}{\rho_0} \left( 1 + \frac{\mu}{m_1} \right) = \frac{m_1}{\mu + m_1} \quad \Rightarrow \quad \left( 1 + \frac{\mu}{m_1} \right)^2 = \frac{\rho_0}{\rho_1} \quad \Rightarrow \quad \mu = m_1 \left( \sqrt{\frac{\rho_0}{\rho_1}} - 1 \right).\]
Учитывая определение \(\mu\), получим
\[m_2^* \frac{\rho_2 - \rho_0}{\rho_2} = m_1 \left( \sqrt{\frac{\rho_0}{\rho_1}} - 1 \right) \quad \Rightarrow \quad m_2^* = m_1 \frac{\rho_2}{\rho_2 - \rho_0} \left( \sqrt{\frac{\rho_0}{\rho_1}} - 1 \right).\tag{6}\]
Поплавок займет вертикальное положение при
\[\mu g \frac{l}{2} > F_{A1} \left( \frac{l}{2} - \frac{x}{2} \right).\tag{7}\]
Это неравенство выполняется при \(m_2 > m_2^*\)
6. При вертикальном положении поплавка сила тяжести уравновешивается силой Архимеда, поэтому
\[F_{A1} = \mu g + m_1 g.\tag{8}\]
Из этого уравнения легко найти длину погруженной части поплавка
\[F_{A1} = \mu g + m_1 g \quad \Rightarrow \quad \pi R^2 x_0 \rho_0 g = \mu g + m_1 g \quad \Rightarrow\]
\[x_0 = \frac{\mu + m_1}{\pi R^2 \rho_0}\tag{9}\]
7. Силы, действующие на поплавок в наклонном положении, изображены на рисунке.
Так как величина \(x_0\) не изменяется, то, во-первых, она определяется формулой (9), во-вторых, из геометрии системы следует, что
\[x_0 = x + R \operatorname{tg} \alpha.\tag{10}\]
Рассчитаем модули сил и их моменты: Сила тяжести поплавка:
\[\begin{aligned} F_1 &= m_1 g \\ M_1 &= m_1 g \left( x_0 - \frac{l}{2} \right) \sin \alpha \end{aligned}\tag{11}\]
Сумма сил, действующих на грузило:
\[\begin{aligned} F_2 &= \mu g \\ M_2 &= \mu g \cdot x_0 \sin \alpha \end{aligned}\tag{12}\]
Сила Архимеда, действующая на нижнюю цилиндрическую часть стержня
\[F_{A1} = \pi R^2 \rho_0 g x = \pi R^2 \rho_0 g (x_0 - R \cdot \operatorname{tg} \alpha)\]
\[\begin{aligned} M_{A1} &= \pi R^2 \rho_0 g (x_0 - R \cdot \operatorname{tg} \alpha) \cdot \left( \frac{x}{2} + R \cdot \operatorname{tg} \alpha \right) \sin \alpha = \\ &= \pi R^2 \rho_0 g \frac{1}{2} (x_0^2 - R^2 \cdot \operatorname{tg}^2 \alpha) \sin \alpha \end{aligned}\tag{12}\]
Сила Архимеда, действующая на «срезанную часть»
\[F'_A = \pi R^3 \rho_0 g \cdot \operatorname{tg} \alpha\]
\[\begin{aligned} M'_A &= F'_A \cdot d_0 = \pi \frac{R^4}{8} \rho_0 g \cdot \operatorname{tg} \alpha \cdot \left( 5 \cos \alpha - \frac{3}{\cos \alpha} \right) = \pi R^2 \rho_0 g \frac{1}{8} R^2 \left( 5 - \frac{3}{\cos^2 \alpha} \right) \sin \alpha = \\ &= \pi R^2 \rho_0 g \frac{1}{8} R^2 (2 - 3 \operatorname{tg}^2 \alpha) \sin \alpha \end{aligned}\tag{13}\]
Условия равновесия записываются в идее двух уравнений: Сумма сил равна нулю:
\[\mu g + m_1 g = \pi R^2 x \rho_0 g + \pi R^3 \rho_0 g \cdot \operatorname{tg} \alpha.\tag{14}\]
Это условие выполняется при выполнении соотношения (10). Сумма моментов сил равна нулю (относительно точки \(O'\))
\[M_1 + M_2 + M'_A - M_{A1} = 0\tag{15}\]
Подставим в это уравнение найденные моменты сил. Так как все они пропорциональны синусу угла наклона, то на него сразу сократим, не забывая о корне \(\alpha_0^* = 0\) уравнения (15). Итак, после сокращения получаем
\[m_1 \left( x_0 - \frac{l}{2} \right) + \mu \cdot x_0 + \pi R^2 \rho_0 \frac{1}{8} R^2 (2 - 3 \operatorname{tg}^2 \alpha) - \pi R^2 \rho_0 \frac{1}{2} (x_0^2 - R^2 \cdot \operatorname{tg}^2 \alpha) = 0\tag{16}\]
Это уравнение удобно разделить на величину \(\pi R^2 \rho_0\), тогда после элементарных преобразований получим уравнение
\[\frac { 1 } { 2 } x _ { 0 } ^ { 2 } - \frac { 1 } { 2 } \frac { \rho _ { 1 } } { \rho _ { 0 } } l ^ { 2 } + \frac { 1 } { 4 } R ^ { 2 } + \frac { 1 } { 8 } R ^ { 2 } \cdot t g ^ { 2 } \alpha = 0 .\tag{17}\]
В преобразования использовано соотношение \(\frac { m _ { 1 } } { \pi R ^ { 2 } \rho _ { 0 } } = \frac { \rho _ { 1 } } { \rho _ { 0 } } l\).
Уравнение (17) имеет решения (а следовательно поплавок другие положения равновесия) при выполнении условия
\[2 \left( \frac { \rho _ { 1 } } { \rho _ { 0 } } l ^ { 2 } - x _ { 0 } ^ { 2 } \right) - R ^ { 2 } > 0\tag{18}\]
И это решение есть
\[t g \alpha ^ { * } = \sqrt { 4 \frac { \frac { \rho _ { 1 } } { \rho _ { 0 } } l ^ { 2 } - x _ { 0 } ^ { 2 } } { R ^ { 2 } } - 2 } .\tag{19}\]
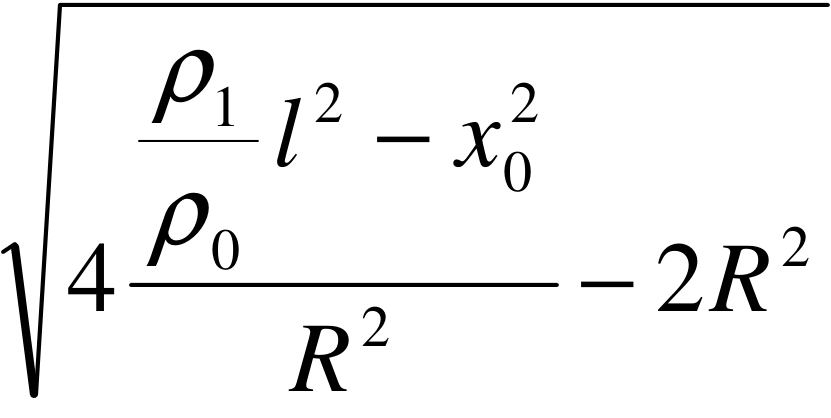
Можно показать, что при наличии решения (19), это положение равновесия устойчиво, а при вертикальное неустойчиво. Если условие (18) не выполняется, то единственным и устойчивым положением равновесия является вертикальное.
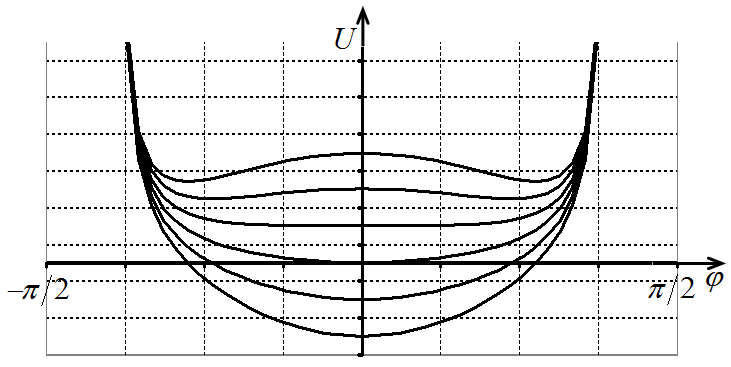
Доказательство этого утверждения может быть проведено различными способами. Например, по анализу потенциальной кривой. Так, не сложно показать, что потенциальная энергия системы пропорциональна следующей функции угла наклона
\[U \propto \left( t g ^ { 2 } \alpha + b \right) \cos \alpha\tag{20}\]
где обозначено \(b = \frac { 4 \left( \frac { \rho _ { 1 } } { \rho _ { 0 } } l ^ { 2 } - x _ { 0 } ^ { 2 } \right) - 2 R ^ { 2 } } { R ^ { 2 } }\). На рисунке показан вид этой функции при последовательном увеличении параметра \(b\) от -2 до 6. При отрицательных значениях этого параметра потенциальная кривая имеет единственный минимум (в нуле), когда же этот параметр становится положительным, экстремум в нуле становится максимумом, но появляются два минимума вблизи горизонтального положения.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Похожие задачи
- Шар с цепью в водоёме МОШ 1960/1986, заключительный этап, 8-11 кл.
- Коробочки с грузом МОШ 1960/1986, заключительный этап, 8-11 кл.
- Ёмкость на бревне МОШ 1989/90, заключительный этап, 9 кл.
- Физик на плоту Белорусская 1990/91, заключительный этап, 10 кл.
- Модель крокодила Гены ВсОШ 1992/93, заключительный этап, 9 кл.
- Стержень в бассейне МОШ 1994/95, заключительный этап, 9 кл.