Вращающийся спутник
8/10На рисунке показан спутник, который обращается вокруг Земли по приблизительно круговой орбите в экваториальной плоскости Земли. Спутник состоит из безмассового центрального тела P и четырёх малых периферийных тел B. Каждое из четырёх тел B имеет массу \(m\); они прикреплены к P с помощью длинных тонких нерастяжимых проволок длиной \(r\). Все эти пять тел — P и четыре тела B — лежат в экваториальной плоскости и могут вращаться в этой плоскости. Четыре радиальные проволоки соединены друг с другом дополнительными тонкими проволоками, которые поддерживают углы между радиальными проволоками постоянными, равными \(90^\circ\).
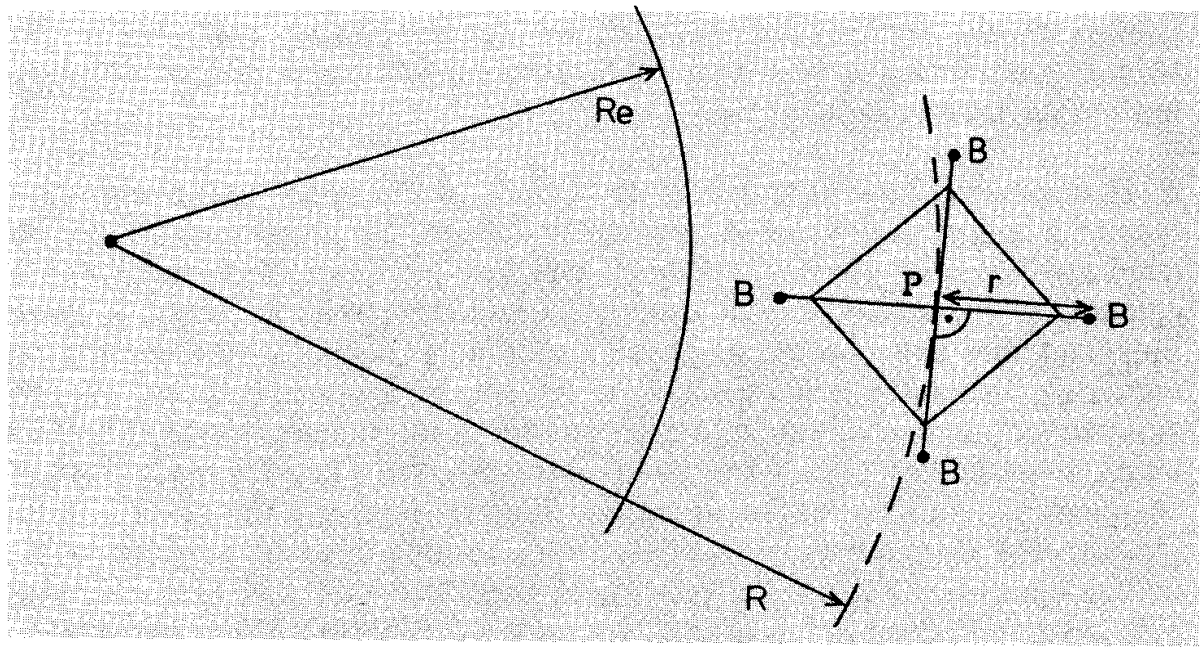
Соединительные проволоки введены в систему, чтобы предотвратить колебательное движение отдельных тел B, которое иначе сделало бы анализ движения чрезвычайно сложным. Все тела B вращаются вокруг P с одной и той же угловой скоростью, равной \(\omega\) относительно неподвижных звёзд. Таким образом, спутник ведёт себя как твёрдое тело.
Проанализируйте следующие вопросы в общем случае, рассмотрев все возможные ситуации, включая оба направления вращения тел B. Получите также численные значения некоторых из величин, найденных в вопросах (1) и (2), — требуемые величины и необходимые численные данные перечислены в конце задачи.
1) На рисунке спутник показан в положении, когда для различных проволок \(\mathbf r\) параллелен, антипараллелен или перпендикулярен \(\mathbf R\). (Вектор \(\mathbf r\) направлен от тела P к телу B и имеет длину \(r\); вектор \(\mathbf R\) направлен от центра масс Земли к телу P.)
Определите силу, с которой радиальная проволока действует на одно из тел B в каждом из этих четырёх положений. Эти положения приблизительно соответствуют максимальной и минимальной силам.
2) Внутри четырёх тел B находятся четыре одинаковые машины, работающие на солнечной энергии и соединённые с радиальными проволоками. Каждая машина на короткое время подтягивает проволоку внутрь, к B, всякий раз, когда сила в проволоке близка к максимальной (как указано в предыдущем вопросе), и снова отпускает такую же длину проволоки, когда натяжение минимально. Длина подтягиваемой и отпускаемой проволоки составляет 1 % средней длины радиальной проволоки. Средняя длина со временем не меняется.
Какова полезная мощность, преобразуемая одной машиной, усреднённая за один оборот спутника?
Полезная мощность определяется как \(\dfrac{W_1 - W_2}{T}\), где \(W_1\) — работа, которую машина совершает над проволокой, подтягивая её, \(W_2\) — работа, которую проволока совершает над машиной, когда её отпускают, а \(T\) — период вращения.
3) Обсудите изменения в движении спутника, вызванные действием машин. В частности, проанализируйте все изменения, которые могут произойти в каждой из ситуаций, перечисленных в таблице на обороте.
Заполните таблицу своими результатами и комментариями и не забудьте её сдать.
Данные
Численные ответы требуются для следующей ситуации:
Радиус орбиты центрального тела \(R = R_E + 500\) км.
Средняя длина радиальных проволок \(r = 100\) км. Таким образом, диаметр системы спутника равен 200 км.
Массы тел B: \(m = 1000\) кг.
Вначале четыре тела B вращаются (относительно звёзд) вокруг центрального тела P с частотой 10 оборотов в час.
Массы проволок пренебрежимо малы, а центральное тело P безмассово.
Советы
Рассмотрите оба направления вращения для \(\omega\). Точных решений не ожидается. Результаты с точностью 5 % вполне приемлемы. Не учитывайте гравитационное влияние Луны и Солнца.
Полезные данные
масса Земли \(M_E = 5{,}97\times 10^{24}\) кг гравитационная постоянная \(G = 6{,}673\times 10^{-11}\) м\(^3\) кг\(^{-1}\) с\(^{-2}\) радиус Земли на экваторе \(R_E = 6378\) км обозначим произведение \(M_E G\) через \(K\) \(K = 3{,}983\times 10^{14}\) м\(^3\) с\(^{-2}\) Таблица ответов (на листе — графа «Код страны»)
Заполните эту таблицу как часть вашего ответа. Запишите равенства или неравенства и/или краткие пояснения, где необходимо.
Величина, увеличивается, уменьшается, не меняется, не меняется указанная ниже… если… если… если… во всех ситуациях орбитальная скорость Да \(\square\) спутника Нет \(\square\) радиус \(R\) орбиты Да \(\square\) спутника Нет \(\square\) угловая скорость \(\omega\) Да \(\square\) спутника Нет \(\square\) гравитационная потенциальная Да \(\square\) энергия спутника Нет \(\square\) Мог бы спутник перейти на более высокую орбиту в результате работы, совершённой машинами? Да \(\square\) Нет \(\square\)
Мог бы спутник достичь сколь угодно высокой орбиты, практически покинув область гравитационного влияния Земли? Почему? Ответ: …
▶Показать разборСкрыть разбор
ПодсказкаУскорение тела B в инерциальной системе — сумма двух центростремительных ускорений: \(\Omega^2 R\) к центру Земли и \(\omega^2 r\) к центру спутника; натяжение — разность \(m\vec a\) и силы тяжести, разложенной до первого порядка по \(r/R\). Для изменения орбиты используйте сохранение полного момента импульса относительно центра Земли и баланс энергии.
Ответ1) «вверх» и «вниз» (\(\rho = \pm r\)): \(\vec F_{max} = -(\omega^2 + 2\Omega^2)\,\vec r\,m\); «вбок» (\(\rho = 0\)): \(\vec F_{min} = -(\omega^2 - \Omega^2)\,\vec r\,m\) (нужно \(\omega > \Omega\)); численно \(F_{min} = 30\,339\) Н, \(F_{max} = 30\,706\) Н, \(F_{max} - F_{min} = 3rm\Omega^2 = 367\) Н; 2) \(P = \Delta r\,(F_{max} - F_{min})(\omega \pm \Omega)/\pi\): \(P_{antiparallel} \approx 2200\) Вт, \(P_{parallel} \approx 1900\) Вт; 3) \(\omega\) увеличивается; радиус \(R\) уменьшается в параллельном случае и увеличивается в антипараллельном; орбитальная скорость — наоборот (растёт в параллельном, падает в антипараллельном); потенциальная энергия растёт в антипараллельном случае и уменьшается в параллельном; перейти на более высокую орбиту можно — в антипараллельном случае; сколь угодно высокой орбиты достичь нельзя: \(\omega\) и натяжения неограниченно растут, проволоки разорвутся.
РешениеОбозначения. Векторы обозначаются как \(\vec r\), \(\vec R\). Без знака вектора \(r\) и \(R\) означают длины этих векторов.
Единичные векторы заданного направления обозначаются указанием вектора направления в скобках: \(\vec e(\vec R)\) — вектор единичной длины, направленный от центра Земли к точке P. Вектор, направленный от B к центру Земли, — это \(-\vec e(\vec R + \vec r)\), а \(\vec a = -\vec e(\vec R)K/R^2 = -K\vec R/R^3\) — ускорение свободного падения в точке \(\vec R\).
Различные случаи обозначаются так: в первом разделе слово параллельно означает, что \(\vec R\) и \(\vec r\) параллельны, т. е. что периферийное тело B находится в самой высокой точке своей орбиты. Точно так же антипараллельно означает положение B, ближайшее к Земле. В последующих разделах разные направления вращения спутника обозначаются как параллельное и антипараллельное: когда векторы угловой скорости \(\vec\omega\) и \(\vec\Omega\) (угловая скорость P относительно центра Земли) параллельны, это значит, что спутник вращается в направлении своего орбитального движения.
Определение сил натяжения
Определение сил натяжения требует некоторых приближений:
1. Центр спутника находится на круговой кеплеровой орбите, т. е. \[\Omega^2 R = K/R^2.\] Формулировка задачи указывает, что начальная орбита предполагается круговой. Физически орбита могла бы быть и эллиптической.
2. \(\omega\) и \(\Omega\) постоянны.
3. \(r \ll R\), так что высшими степенями \(r/R\) можно пренебречь.
4. Как показано на рисунке 1, крайний конец каждой радиальной проволоки спутника может свободно качаться вперёд-назад в соответствии с результирующим ускорением тела B. Сила, действующая на тело B, в общем случае направлена не к центру P спутника. Однако концевой участок проволоки между P и B направлен вдоль силы. Предполагается, что эти свободные концевые участки настолько коротки, что их качание не влияет существенно на движение тел B спутника, т. е. что \(\vec\omega\) и \(\vec r\) годятся для описания движения B вокруг P.
5. Боковое положение было определено в задаче как положение, в котором \(\vec r\) и \(\vec R\) перпендикулярны. Расстояние от этой точки до центра Земли равно \(\sqrt{r^2 + R^2} = R\sqrt{1 + (r^2/R^2)} \approx 1{,}00011\,R \approx R + 0{,}008r\). Поэтому хорошее приближение для бокового положения — точка, расстояние от которой до центра Земли равно \(R\). Можно с тем же успехом оценить силу для этой приближённой боковой точки — погрешность приближения будет заведомо меньше 5 %.
Ни одно из предположений 1, 2, 3 и 5 не выполняется, если \(r\), радиус спутника, составляет тысячи километров и спутник находится вблизи Земли. При численных значениях, данных в задаче, \(r/R \approx 0{,}0145\), так что приближения лучше ожидаемой точности решения. Строгое обоснование этих приближений могло бы оказаться сложнее, чем решение самой задачи. От участников его не ожидали, и здесь оно не приводится.
Векторы \(\vec r\) и \(\vec R\), а также угловые скорости \(\vec\omega\) и \(\vec\Omega\) определены относительно инерциальной (невращающейся) системы отсчёта.
Радиус-вектор одного тела B равен \(\vec R + \vec r\). Отсюда для скорости и ускорения B получаем \[\vec v = \vec\Omega\times\vec R + \vec\omega\times\vec r, \qquad (1)\] \[\vec a = -\Omega^2\vec R - \omega^2\vec r. \qquad (2)\] Менее формально: движение тела B — суперпозиция (или сумма) двух круговых движений, одного вокруг Земли и другого вокруг центра спутника. Поэтому и ускорение B — сумма двух ускорений: одно направлено к центру Земли и равно по модулю \(\Omega^2 R\), а другое направлено к центру спутника и равно по модулю \(\omega^2 r\).
Сила тяготения, действующая на тело B, зависит от расстояния B от центра Земли, т. е. от длины суммы векторов \(\vec R + \vec r\): \[F_{gravity} = m\,\frac{K}{|\vec R + \vec r|^2} \qquad (3)\] и направлена к центру Земли, т. е. противоположно сумме векторов \(\vec R + \vec r\). В векторной записи это можно записать как \[\vec F_{gravity} = -m\,\frac{K\vec e(\vec R + \vec r)}{|\vec R + \vec r|^2} \qquad (4)\] \[= -m\,\frac{K(\vec R + \vec r)}{|\vec R + \vec r|^3}. \qquad (5)\] Довольно часто вторая форма проще в вычислениях.
Полная сила, действующая на B, соответствует ускорению: \[\vec F = \vec F_{wire} + \vec F_{gravity} \qquad (6)\] \[= m\vec a = m\left(-\Omega^2\vec R - \omega^2\vec r\right). \qquad (7)\] Это даёт силу натяжения: \[\vec F_{wire}/m = -\Omega^2\vec R - \omega^2\vec r + \frac{K(\vec R + \vec r)}{|\vec R + \vec r|^3}. \qquad (8)\] Это точный результат. По этому выражению можно вычислить численные ответы. Один пример дан в разделе численных результатов. Однако лучшее понимание возможно, если найти приближение, в котором отброшены члены высших порядков, не влияющие существенно на результаты. Зададим положение тела B, определив расстояние от B до центра Земли как \(|\vec R + \vec r| = R + \rho\), где \(-r \le \rho \le r\). Выразим знаменатель через степени \(\rho/R\): \[(R + \rho)^{-3} = R^{-3}\left(1 - 3\rho/R + O(r/R)^2\right). \qquad (9)\] Физически это приближение означает, что изменение ускорения свободного падения считается линейно пропорциональным \(\rho\) — изменению радиуса. Подстановка этого приближения в выражение для \(\vec F_{wire}\) даёт силу натяжения при произвольном угловом положении спутника: \[\vec F_{wire}/m = -\Omega^2\vec R - \omega^2\vec r + \frac{(\vec R + \vec r)\left(1 - 3\rho/R + O(r/R)^2\right)}{R}\,\frac{K}{R^2} \qquad (10)\] \[= -\Omega^2\vec R - \omega^2\vec r + \Omega^2 R\left(\vec R/R + \vec r/R - 3\rho\vec R/R^2 + \vec R\,O(r/R)^2\right) \qquad (11)\] \[\approx -\omega^2\vec r + \Omega^2\vec r - 3\Omega^2\rho\,\frac{\vec R}{R}. \qquad (12)\] Проанализируем вклад последнего члена в положениях «вверх» (\(\vec r\) и \(\vec R\) параллельны), «вниз» (\(\vec r\) и \(\vec R\) антипараллельны) и «вбок» (вместо точного определения используем приближённое, соответствующее значению \(\rho = 0\)):
Вверх, \(\rho = +r\): \(\vec R = \vec r\,\dfrac{R}{r}\), что даёт \(\rho\vec R = r\vec R = r\vec r\,\dfrac{R}{r} = \vec r R\). Последний член равен \(-3\Omega^2\vec r\).
Вниз, \(\rho = -r\): \(\vec R = -\vec r\,\dfrac{R}{r}\), что даёт \(\rho\vec R = -r\vec R = -r\left(-\vec r\,\dfrac{R}{r}\right) = \vec r R\). Снова последний член равен \(-3\Omega^2\vec r\).
Вбок, \(\rho = 0\): последний член равен нулю.
Подстановка последнего члена даёт силу в трёх разных случаях: \[\vec F_{min} = -(\omega^2 - \Omega^2)\,\vec r\,m \quad \text{при } \rho = 0, \qquad (13)\] \[\vec F_{max} = -(\omega^2 + 2\Omega^2)\,\vec r\,m \quad \text{при } \rho = \pm r, \qquad (14)\] \[\Delta F = F_{max} - F_{min} = 3\Omega^2\,r\,m. \qquad (15)\] Во всех трёх случаях сила параллельна или антипараллельна направлению вектора \(\vec r\). Выражение \((\omega^2 + 2\Omega^2)\) всегда положительно. Поэтому \(\vec F_{max}\) всегда направлена в сторону \(-\vec r\), т. е. проволока тянет тело B в положениях «вверх» и «вниз». Однако выражение \((\omega^2 - \Omega^2)\) становится отрицательным при \(\omega < \Omega\). Это означало бы, что \(\vec F_{min}\) направлена параллельно \(\vec r\), т. е. что проволока толкает тело B. Однако это невозможно: это привело бы к разрушению спутника, поскольку конструкция из тонких проволок может выдерживать только растягивающие силы. Поэтому в дальнейшем анализе мы должны требовать \(\omega > \Omega\). Приведённое выражение для \(\Delta F\) основано на этом предположении.
Работа, совершаемая машинами
Максимальная сила, действующая на любое выбранное тело B, имеет место, когда B находится в положении «вверх» и когда B находится в положении «вниз», т. е. дважды за один оборот спутника относительно вертикальной оси. Аналогично минимальная сила имеет место дважды за один относительный оборот — в боковых положениях «слева» и «справа». Вертикальное направление вращается с угловой скоростью \(\Omega\) орбитального движения. Если спутник вращается в направлении своего орбитального движения (\(\vec\omega\) и \(\vec\Omega\) параллельны), то спутник должен повернуться чуть больше чем на полный оборот, чтобы совершить один оборот относительно вертикальной оси. Тогда угловая скорость спутника относительно вертикальной оси равна \(\omega - \Omega\). В другом случае (спутник вращается в направлении, противоположном направлению орбитального движения) угловая скорость спутника относительно вертикальной оси равна \(\omega + \Omega\): для одного относительного оборота нужно меньше одного абсолютного оборота. В векторной записи оба случая даются выражением \(\vec\omega - \vec\Omega\).
Машины совершают два рабочих цикла (один цикл: подтягивание проволоки + её отпускание) за один относительный оборот. Поэтому работа за один относительный оборот равна \[\Delta E = 2\,\Delta r\,(F_{max} - F_{min}) = 6\,m\,\Delta r\,r\,\Omega^2 = 0{,}06\,m\,r^2\,\Omega^2.\] Период одного относительного оборота \[\Delta T = 2\pi/(\omega \pm \Omega),\] где знак плюс соответствует антипараллельному случаю. Средняя мощность равна \[P = \Delta E/\Delta T = 2\,\Delta r\,(F_{max} - F_{min})/(2\pi/(\omega \pm \Omega)) = \Delta r\,(F_{max} - F_{min})(\omega \pm \Omega)/\pi.\]
Численные результаты
Из \(K/R^2 = \Omega^2 R\) получаем \(KR = 25{,}4\cdot 10^{20}\) м\(^4\)с\(^{-2}\) и \(\Omega = \sqrt{KR^{-3}} = 0{,}001106\) рад/с. Период обращения по орбите 5678 с.
Угловая скорость спутника \(\omega = 2\pi/360\text{ с} = 0{,}01745\) рад/с.
Относительные угловые скорости равны \(\omega - \Omega = 0{,}01634\) рад/с (параллельный случай) и \(\omega + \Omega = 0{,}01856\) рад/с (антипараллельный случай). \[F_{min} = (\omega^2 - \Omega^2)\,rm = 100\text{ км}\cdot 1000\text{ кг}\cdot 303{,}08\cdot 10^{-6}\text{ с}^{-2} = 30\,339\text{ Н}, \qquad (16)\] \[F_{max} = (\omega^2 + 2\Omega^2)\,rm = 100\text{ км}\cdot 1000\text{ кг}\cdot 307{,}68\cdot 10^{-6}\text{ с}^{-2} = 30\,706\text{ Н}, \qquad (17)\] \[F_{max} - F_{min} = 3\,r\,m\,\Omega^2 = 367\text{ Н}. \qquad (18)\] \[P = \Delta r\,(F_{max} - F_{min})(\omega \pm \Omega)/\pi, \qquad (19)\] \[P_{antiparallel} = 1\text{ км}\cdot 367\text{ Н}\cdot 0{,}01856\text{ рад/с}\cdot\pi^{-1} = 2168\text{ Вт}, \qquad (20)\] \[P_{parallel} = 1\text{ км}\cdot 367\text{ Н}\cdot 0{,}01634\text{ рад/с}\cdot\pi^{-1} = 1909\text{ Вт}. \qquad (21)\]
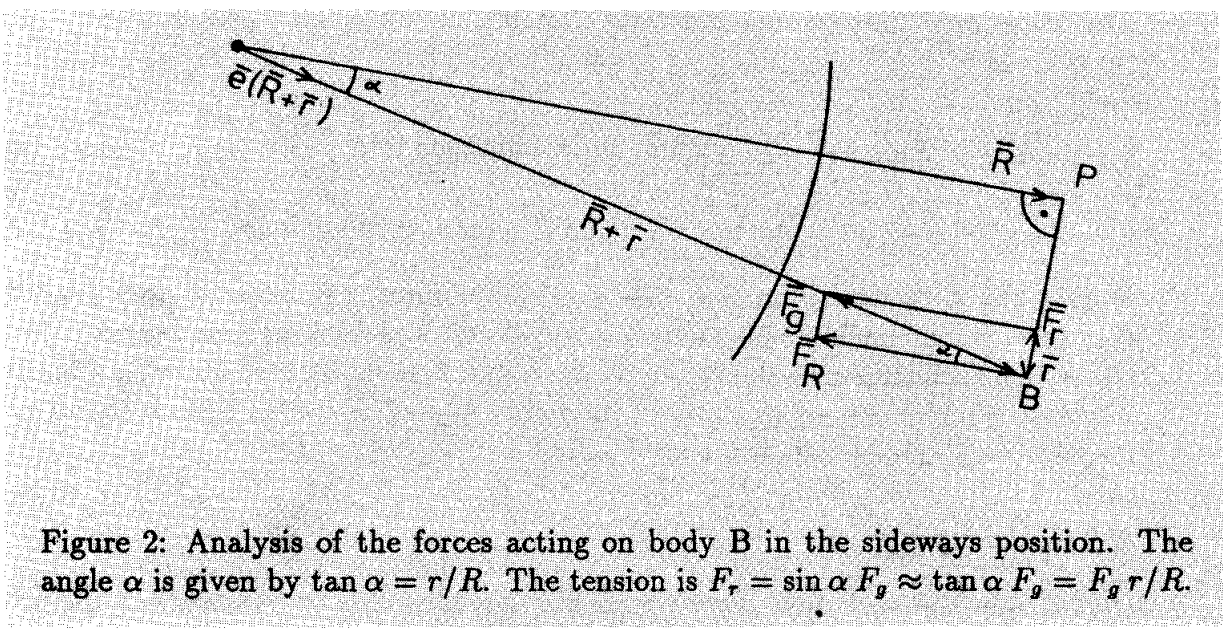
Рис. 2. Анализ сил, действующих на тело B в боковом положении. Угол \(\alpha\) определяется равенством \(\operatorname{tg}\alpha = r/R\). Натяжение равно \(F_r = \sin\alpha\,F_g \approx \operatorname{tg}\alpha\,F_g = F_g\,r/R\).
Эти значения следует приводить округлёнными до двух значащих цифр, поскольку использовались приближения: \[P_{antiparallel} = 2200\text{ Вт}, \qquad (22)\] \[P_{parallel} = 1900\text{ Вт}. \qquad (23)\]
Пример точного выражения. В качестве примера вычислим здесь силу для точного бокового положения непосредственно из выражения \[\vec F_{wire}/m = -\Omega^2\vec R - \omega^2\vec r + \frac{K(\vec R + \vec r)}{|\vec R + \vec r|^3} \qquad (24)\] \[= -\Omega^2\vec R - \omega^2\vec r + \frac{K\vec e(\vec R + \vec r)}{|\vec R + \vec r|^2}. \qquad (25)\] Учитывая уравнение Кеплера и значение радиуса для боковой точки, получаем \[\vec F_{wire}/m = -\Omega^2\vec R - \omega^2\vec r + \frac{K}{1{,}00011^2 R^2}\,\vec e(\vec R + \vec r) \qquad (26)\] \[= -\Omega^2\vec R - \omega^2\vec r + 0{,}99979\,\Omega^2 R\,\vec e(\vec R + \vec r). \qquad (27)\] Теперь единичный вектор \(\vec e(\vec R + \vec r)\) нужно выразить через векторы \(\vec R\) и \(\vec r\): \[\vec e(\vec R + \vec r) = \frac{\vec R + \vec r}{|\vec R + \vec r|} = 0{,}99989\left(\frac{\vec R}{R} + \frac{\vec r}{R}\right).\] Тот же результат можно получить из треугольного построения, см. рис. 2. Таким образом, получаем \[\vec F_{wire}/m = -\Omega^2\vec R - \omega^2\vec r + 0{,}99968\,\Omega^2 R\left(\frac{\vec R}{R} + \frac{\vec r}{R}\right) \qquad (28)\] \[= -0{,}00032\,\Omega^2\vec R - (\omega^2 - 0{,}99968\,\Omega^2)\,\vec r. \qquad (29)\] В пределах численной точности это точный результат. Легко видеть, что первым членом можно пренебречь, потому что он мал, а также потому, что он представляет силу, перпендикулярную радиальной проволоке. На самом деле его можно было бы использовать для оценки направления свободно качающегося конца радиальной проволоки. Второй член практически совпадает с нашим прежним результатом для \(F_{min}\).
Изменение орбиты
В принципе работа, совершаемая машинами в спутнике, могла бы сделать орбиту некруговой. Однако в этой задаче дано, что машины срабатывают четыре раза за каждый цикл вращения спутника. Поэтому действие машин распределено более или менее симметрично по всей орбите. Из-за круговой симметрии можно смело считать, что орбита остаётся круговой и во время работы машин. Таким образом, изменение орбиты, вызванное действием машин, — это переход с одной круговой кеплеровой орбиты на другую круговую кеплерову орбиту.
Можно было бы проанализировать изменение орбиты, анализируя равнодействующую гравитационных сил, действующих на четыре тела B. Однако это трудный и трудоёмкий путь. Полный анализ ситуации этим путём чрезвычайно труден. Впрочем, это мог бы быть единственный возможный метод анализа того, как прерывистая работа машин приводит к эллиптической кеплеровой орбите. Но в данном случае это не нужно. Законы сохранения — важнейший приём анализа многих физических ситуаций, и если удаётся найти достаточное число сохраняющихся величин, задача сводится к решению уравнений сохранения.
При рассмотрении вращательного движения типичные сохраняющиеся величины — энергия и момент импульса. Трудность часто состоит в том, как правильно определить систему, чтобы она включала все энергии, которые вместе сохраняются, или все моменты импульса. Сначала рассмотрим момент импульса. Как объяснено в другом месте, момент импульса вращательного движения спутника не обязан сохраняться. Однако полный момент импульса \(I_{tot}\) спутника относительно центра Земли сохраняется, потому что единственные внешние силы, действующие на спутник, — гравитационные и направлены к центру Земли. (Это было бы неверно, если бы спутник был на полярной орбите и учитывалась несферическая форма Земли.) \(I_{tot}\) состоит из двух частей: собственного момента импульса, обусловленного вращением спутника, и орбитального момента импульса, обусловленного движением центра масс спутника вокруг Земли.
Другая сохраняющаяся величина — энергия. Точнее, полная энергия \(E_{tot}\) спутника увеличивается на полезную работу, совершённую машинами. В \(E_{tot}\) входят следующие слагаемые:
энергия вращения спутника, \(1/2\;4m\,\omega^2 r^2\);
орбитальная кинетическая энергия спутника, т. е. кинетическая энергия движения центра масс, \(1/2\;4m\,\Omega^2 R^2\);
потенциальная энергия спутника в гравитационном поле Земли, \(-4mK/R\). В используемом нами приближении первого порядка её можно вычислять так, как если бы вся масса спутника была сосредоточена в центральной точке P.
Этих трёх независимых уравнений достаточно, чтобы найти три неизвестные \(\Omega\), \(R\) и \(\omega\). Но сами по себе уравнения не дают ясной картины изменения. Полный момент импульса зависит от трёх переменных, которые все могут меняться при изменении орбиты. Анализ уравнений лучше всего начать с того, чтобы выразить орбитальный момент импульса как функцию \(R\) из уравнения Кеплера: \[I_{orbit} = 4m\Omega R^2 = 4m\sqrt{\Omega^2 R^4} = 4m\sqrt{KR}.\] Отсюда видно, что орбитальный момент импульса растёт всякий раз, когда растёт \(R\). Это же даёт для полного момента импульса уравнение \[I_{tot} = 4m\left(\omega r^2 \pm \sqrt{(KR)}\right) = \text{Const}.\] Поскольку \(r\) и \(K\) постоянны, это уравнение задаёт связь между \(\omega\) и \(R\).
Параллельный случай: если спутник вращается быстрее, т. е. \(\omega\) растёт, то \(R\) должен уменьшаться, чтобы \(I_{tot}\) сохранялся. А если \(\omega\) уменьшается, \(R\) должен расти.
Антипараллельный случай: если спутник вращается быстрее, т. е. \(\omega\) растёт, то \(R\) должен расти, чтобы \(I_{tot}\) сохранялся. Аналогично, если в антипараллельном случае \(\omega\) уменьшается, то \(R\) тоже должен уменьшаться.
Параллельный случай требует более подробного анализа. Составим дифференциальное изменение \(I_{tot}\): \[d\omega\,r^2 + 1/2\,K\,(KR)^{-1/2}\,dR = 0.\] Подставим это в выражение для полной энергии: \[dE_{total}/2m = d(-K/R + \omega^2 r^2) \qquad (35)\] \[= K/R^2\,dR + 2\omega\,d\omega\,r^2 \qquad (36)\] \[= K/R^2\,dR - 2\omega\,1/2\,K\,(KR)^{-1/2}\,dR \qquad (37)\] \[= K\,dR\left(1/R^2 - \omega\,(KR)^{-1/2}\right) \qquad (38)\] \[= K\,dR\left(1/R^2 - \omega/(\Omega R^2)\right) \qquad (39)\] \[= K\,dR\,R^{-2}(1 - \omega/\Omega). \qquad (40)\] Поскольку \(\omega > \Omega\), увеличению полной энергии соответствует уменьшение \(R\) и, далее, увеличение \(\omega\). Это подтверждает, что \(\omega\) растёт в обоих случаях, как и ожидалось интуитивно.
Ответы на вопросы таблицы
Радиус \(R\) уменьшается в параллельном случае и увеличивается в антипараллельном.
Изменение орбитальной скорости противоположно изменению \(R\): увеличение в параллельном и уменьшение в антипараллельном случае.
Угловая скорость \(\omega\) увеличивается.
Потенциальная энергия растёт с ростом \(R\), поэтому она увеличивается в антипараллельном и уменьшается в параллельном случае.
Как видно из предыдущих ответов, спутник может перейти на более высокую орбиту. Это происходит в антипараллельном случае.
Последний вопрос был сформулирован не совсем ясно. Надеялись, что этот вопрос выявит контраст с обычным ракетным движением: ракета может практически покинуть гравитационное поле Земли, израсходовав конечное количество энергии. Однако вращающемуся спутнику понадобилось бы бесконечное количество энергии, если \(R\) неограниченно растёт: уравнение для \(I_{tot}\) показывает, что \(\omega\) должна неограниченно расти пропорционально квадратному корню из радиуса орбиты. Силы натяжения в спутнике тогда тоже неограниченно росли бы, пропорционально радиусу \(R\). Поэтому существовало бы максимальное значение \(R\), соответствующее прочности радиальных проволок. При больших значениях \(R\) проволоки порвались бы. Этот аспект задачи смогли проанализировать довольно немногие участники.
В нескольких ответах последний вопрос рассматривался с другой точки зрения. С учётом уравнения Кеплера работу за один оборот можно записать как \[\Delta E = 2\,dr\,(F_{max} - F_{min}) = 6\,m\,dr\,r\,\Omega^2 = 6K\,m\,dr\,r\,R^{-3},\] откуда видно, что средняя мощность уменьшается пропорционально \(R^{-2{,}5}\). Поэтому рост \(R\) со временем становится всё медленнее. Строго говоря, одно это не помешало бы \(R\) достичь любого заданного значения за достаточно большое время.
Замечания
1. Сила Кориолиса? В этой задаче была трудность, которая, к счастью, не затронула участников. Когда задачу тщательно изучали, несколько человек считали, что в решение задачи необходимо включить кориолисов член. Конечно, можно было бы использовать вращающуюся систему координат. Либо систему, вращающуюся с \(\Omega\), так что одна координатная ось направлена «вниз», к центру Земли. Либо систему, вращающуюся вместе со спутником с угловой скоростью \(\omega\), так что тела B спутника занимали бы в этой системе координат неподвижные положения. Но оба варианта порождают ненужные сложности без каких-либо полезных упрощений. Нет относительных движений, которые нужно было бы определять относительно вращающейся системы отсчёта.
Единственное, что берётся относительно другой системы координат, — это относительная угловая скорость спутника относительно вертикальной оси (нужная для вычисления средней мощности). Она получается просто как сумма или разность угловых скоростей \(\omega\) и \(\Omega\).
Поэтому лучше работать в одной инерциальной системе координат. Лишь немногие участники использовали или пытались использовать формализм Кориолиса!
2. Причина изменения сил. Векторное представление, которое мы использовали в решении, не объясняет «причину» изменения натяжения. Дополнительное натяжение в положениях «вверх» и «вниз» вызвано изменением силы тяготения в зависимости от радиуса: выше притяжение Земли меньше, поэтому для удержания тела на орбите нужно большее натяжение. А ниже гравитационное притяжение сильнее, и для поддержки тела нужно большее натяжение. Меньшее натяжение в боковых положениях объясняется направлением гравитационного притяжения: между направлениями притяжения в центре спутника и в теле B есть угол. Всё это явление хорошо известно как прилив: гравитационные силы Солнца и Луны создают изменение кажущейся силы тяжести на Земле, и это в точности то же явление, что и меняющиеся силы натяжения нашего вращающегося спутника.
3. Проверка непротиворечивости. Равнодействующая вычисленных четырёх сил, действующих на четыре тела B, равна нулю (противоположные силы одинаковы по модулю, но направлены в противоположные стороны). Это правильно и согласуется с предположением, что центральные конструкции спутника (проволоки и центральная точка) безмассовы.
Если бы анализ был проведён во втором порядке, то равнодействующая не была бы равна нулю, что указывало бы на противоречие. Это значит, что исходные предположения (центральная точка спутника на круговой кеплеровой орбите, постоянные \(\omega\) и \(\Omega\)) пришлось бы пересмотреть в расчётах второго порядка. Оказалось бы, что центральная точка колеблется около круговой орбиты с частотой \(2(\omega \pm \Omega)/\pi\).
4. Трудность задачи. С самого начала считалось, что это трудная задача. Однако задача оказалась даже труднее, чем мы оценивали. Лишь около 10 % участников смогли проанализировать изменение орбиты. Одна деталь решения ввела в заблуждение и участников, и руководителей команд, и группу проверяющих, и автора задачи: все мы вычисляли среднюю мощность, исходя из абсолютной угловой скорости \(\omega\) спутника. Только при написании этого итогового отчёта было замечено, что при вычислении средней мощности нужно использовать относительную угловую скорость \(\omega \pm \Omega\). Естественный смысл «средней мощности» периодического процесса — работа за один период, делённая на длительность этого периода. За один период каждое отдельное тело B проходит четыре положения, поэтому длительность периода должна быть временем одного относительного оборота спутника (относительно местного вертикального направления). В вопросе 2 неоднозначно сказано: «усреднённая за один оборот спутника», но единственное разумное толкование этого — «усреднённая за один оборот относительно местной вертикали»!
5. Типичные ошибки в решениях. Во многих решениях уменьшение натяжения в боковом положении вообще не было замечено — считалось, что натяжение в боковом положении равно \(\omega^2 rm\). (Автор задачи сначала тоже сделал эту ошибку. Лишь за два дня до олимпиады он решил эту часть правильно.) Если используется векторный формализм, это уменьшение появляется автоматически. Его можно получить и с помощью геометрической схемы, в которой учитывается различие «вертикальных» направлений в P и в B.
В удивительно большом числе решений натяжения в положениях «вверх» и «вниз» были неверными из-за следующей ошибки: считалось, что тело B совершает одно круговое движение с угловой скоростью \(\omega\) и радиусом \(r\) и второе круговое движение с \(\Omega\) и \(R + r\) (при рассмотрении положения «вверх»). Это приводит к завышенному натяжению в положении «вверх». Часто была ещё и другая ошибка, из-за которой натяжение в положении «вниз» оказывалось слишком малым. Такая картина противоречива, но участники не провели проверку непротиворечивости.
Во многих решениях ошибочно предполагалось, что момент импульса \(4m\omega r^2\) вращения спутника вокруг его центральной точки P сохраняется. Если бы это было так, то и \(\omega\) не менялась бы от работы машин. Гравитационные силы, действующие на B, направлены не к центру спутника — они не являются центральными силами относительно центра спутника. Поэтому нет никаких оснований считать, что момент импульса или \(\omega\) остаются постоянными.
По-видимому, некоторые участники вспомнили классический пример сохранения момента импульса: фигурист ускоряет вращение, прижимая руки к телу. Считалось, что работа машин идёт на увеличение угловой скорости спутника. В малом масштабе это кажется верным: подтягивание одного тела B ближе к P действительно ускорило бы \(\omega\). Однако эффект не был бы накопительным: позже то же B удалилось бы обратно на исходное расстояние, и \(\omega\) замедлилась бы обратно до исходного значения. Без неоднородного гравитационного поля не было бы никакого накопительного изменения \(\omega\). Кроме того, задача была специально сформулирована так, что когда два тела приближаются к P, другие два удаляются от P. Поэтому момент инерции спутника не меняется и значение \(\omega\) не колеблется.
В нескольких решениях численные значения максимальной и минимальной сил округлялись до двух значащих цифр перед вычислением разности. Но тогда погрешность разности двух почти равных сил может достигать почти 100 %! Необходимо сохранять полную точность в промежуточных результатах.
6. Опыт с таблицей для заполнения. Таблица для заполнения была введена в надежде достичь следующего:
Исключить из ответов ненужные пояснения и тем самым сделать возможной проверку ответов с минимумом переводов с языка на язык. Считалось, что, спросив достаточно много деталей, можно получить полную картину того, понимает участник ситуацию или нет.
Сделать процесс проверки быстрым, объективным и простым, относясь ко всем участникам справедливо и на равных.
Можно было увидеть, хорошо ли участник понимает ситуацию. Тогда все или почти все клетки таблицы были заполнены правильно. Однако было несколько проблематично, как поступать с частично заполненными таблицами. Многие ответы содержали соотношения, которые тривиально верны для всех круговых кеплеровых орбит. Этого не ожидали. Пришлось выработать правило, как поступать с верными ответами, которые не касались подразумеваемых вопросов.
Последний вопрос, к сожалению, был сформулирован так, что его можно было понять двумя разными способами. Кроме того, этот вопрос не подкреплялся другими связанными вопросами. Поэтому было трудно решить, как оценивать наполовину правильные ответы на последний вопрос.
Наш опыт показывает, что таблица для заполнения может быть хорошим средством, делающим процесс проверки проще и объективнее. Однако она требует тщательного планирования, а также пробного заполнения несколькими людьми, чтобы исключить многозначность вопросов.
Похожие задачи
- Стыковка станций МОШ 1986/87, 9 кл.
- Тоннель в астероиде ВсОШ 1992/93, 11 кл.
- За пределами третьей космической скорости «Туймаада» 1994/95, 11 кл.
- Космический корабль после выключения двигателя МОШ 2002/03, 10 кл.
- Трасса МКС на карте ВсОШ 2008/09, 11 кл.
- Космический лифт APhO 2017/18, 11 кл.